ダイキン工業 堺製作所、ロボット基盤モデル(VLA)によるキッティング工程自動化の実証実験がPhase 2へ
Muso Actionの「MusoフィジカルAIキット」で、汎用ロボットの製造現場実装を加速
フィジカルAIで現場作業を自動化するMuso Action株式会社(本社:東京都品川区、代表取締役社長:村山 龍太郎、以下「当社」)は、ダイキン工業株式会社(本社:大阪府大阪市、代表取締役社長 兼 COO:竹中 直文、以下「ダイキン」)の生産技術センターとの協業の取り組みとして、同社堺製作所におけるロボット基盤モデル(VLA:Vision-Language-Actionモデル)を活用したキッティング工程の自動化に向けた実証実験を進めています。2026年7月にPhase 1(現場試験)を完了し、現在は当社のフィジカルAI検証パッケージ「MusoフィジカルAIキット」を用いたPhase 2が進行中です。
本実証実験は、東京大学協創プラットフォーム開発株式会社(以下「東大IPC」)が運営する、国内最大規模を誇るアカデミア機関共催の創業成長支援プログラム「1stRound」の採択・支援を受け、2025年12月の覚書締結以降、共同で技術検証を進めてきたものです。
■ 背景:ダイキン 生産技術センターの取り組みと本実証の狙い
国内製造業では、熟練労働者の高齢化と人手不足を背景に、多品種・小ロット生産にも対応できる汎用ロボットの実用化が急務となっています。従来の産業用ロボットは固定タスクの繰り返しには優れる一方、ワークの形状や位置のばらつき、現場ごとの環境差への柔軟な対応が課題でした。
空調機器の生産現場では、機種ごとに形状の異なる板金部品を扱うキッティング工程など、人手に頼らざるを得ない軽作業が数多く残されています。ダイキンの生産技術センターは、こうした工程の自動化・省人化を推進しており、多品種のばらつきに柔軟に対応できる次世代のロボット技術を模索してきました。
こうしたダイキンの課題意識に対し、当社はロボット基盤モデル(VLA)に力制御を組み合わせ、データ収集から基盤モデルによる推論までをノーコードで実現できる「Muso-roid」および「MusoフィジカルAIキット」を活用し、現場でのデータ収集と現場適用性の確認というPDCAサイクルを高速に回す実証を行ってきました。
■ 実証実験の概要
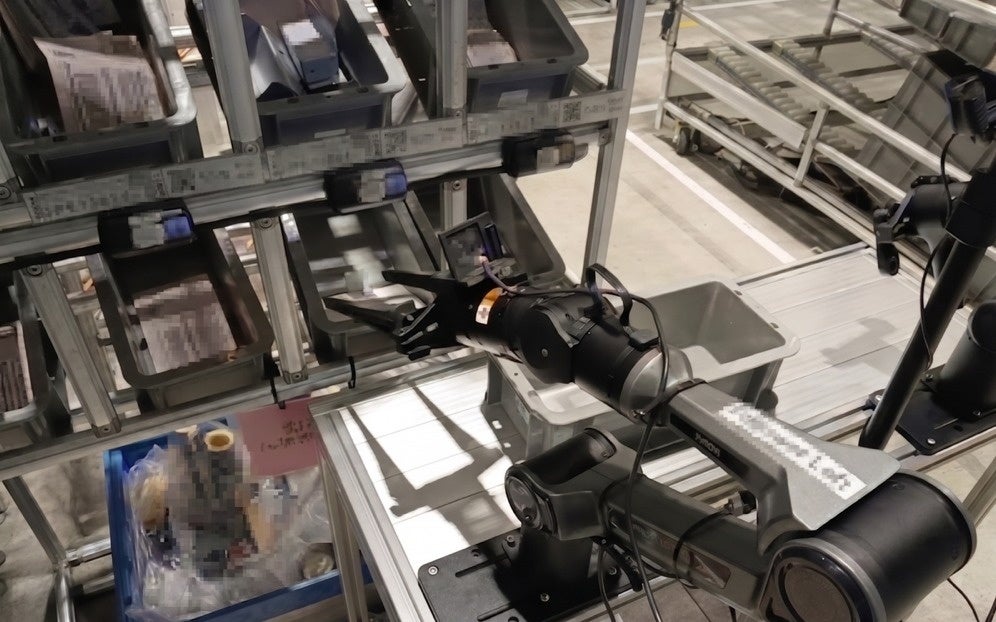
協業先:ダイキン工業株式会社 生産技術センター
実施先:ダイキン工業株式会社 堺製作所
対象タスク:板金部品のキッティング工程(複数形状の板金部品を、指定された通い箱へ振り分け)
使用技術:MusoフィジカルAIキット(フィジカルAI基盤「Muso-roid」/当社開発のVLA事後学習モデルを含む)
覚書締結:2025年12月
実証期間:Phase 1:2025年12月〜2026年7月(完了)/Phase 2:2026年7月〜11月(進行中)
■ これまでの進捗と今後の展望
2025年12月の覚書締結以降、データ収集およびモデル学習を進め、動作検証を実施しました。2026年4月以降は、堺製作所の現場でのデータ収集と実証実験を繰り返し実施。夜間の工場内における動作検証も行って課題を抽出し、2026年7月にPhase 1(現場試験)を完了しました。
Phase 1では、「基盤モデル×業界特化モデル」のアプローチのもと、当社オフィスおよび模擬環境で収集したデータに少量の現場データを組み合わせる学習手法により、現場でのデータ収集が少量であっても精度向上を実現できることを確認しました。
現在は、Phase 1の成果を踏まえたPhase 2として、「MusoフィジカルAIキット」を堺製作所に導入し、ダイキン社内での検証が進行中です(2026年7月〜11月)。Phase 2では生産設備としての現場実装を念頭に、生産技術センターの担当者自身がノーコードで現場でのデータ収集からモデル作成・検証までを実施し、フィジカルAIの開発サイクルを高速に回せることの実証を目指します。
※本実証実験は実運用に向けた検証段階であり、現時点で商用導入を確約するものではありません。
■ 「MusoフィジカルAIキット」について:現場作業のフィジカルAI検証を、かつてない速さと手軽さで
「MusoフィジカルAIキット(Muso Physical AI Kit)」は、ロボット基盤モデルの学習から現場での実働までを、誰でも検証できるオールインワン・パッケージです。ロボットアーム実機、GPU搭載PC、操作タブレット、俯瞰カメラ、クラウド学習サービスを含むソフトウェア、セットアップ支援までを一式で提供し、導入初日から現場でフィジカルAIの検証を始められます。本実証Phase 2では、本キットを堺製作所に導入して検証を進めています。提供価値は以下の3点です。
(1)学習と推論の民主化:専門的なプログラミングは不要。リーダー/フォロワー方式のテレオペレーション(遠隔操作)で現場担当者が作業を実演するだけでデータを収集し、工場・倉庫の非定型作業にロボット基盤モデル(VLA)を即座に適用できます。
(2)タブレット完結のUX:データ収集→クラウドでのモデル学習→現場での推論実行(自律動作)までが、タブレット操作だけで完結。AIエンジニアやロボットSIerに頼らず、現場主導でロボットに新しい作業を教えられます。
(3)フィジカルAI導入の最速パス:実機とソフトウェアを統合したレンタル一式提供により、従来は数カ月単位の準備を要したPoC(概念実証)のコストと期間を大幅に圧縮。「届いたその日から、現場でフィジカルAIを検証できる」ことを目指したパッケージです。
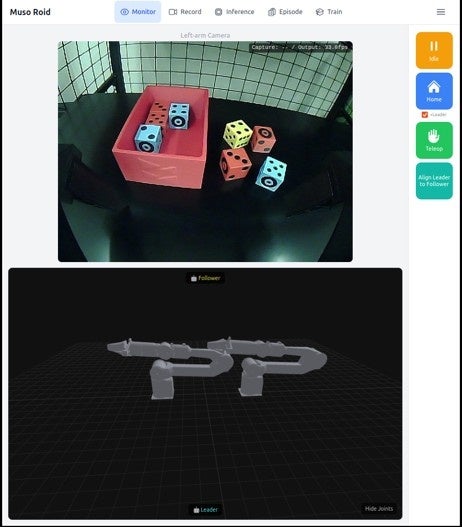
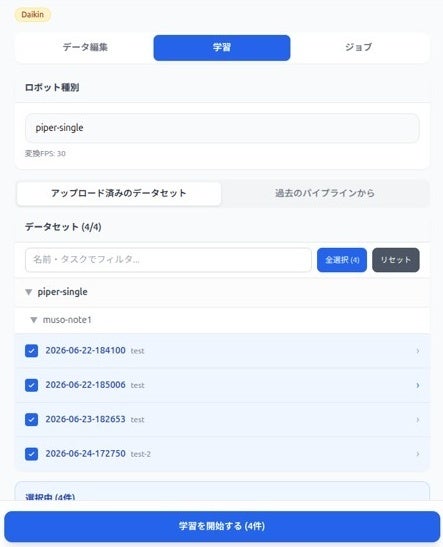
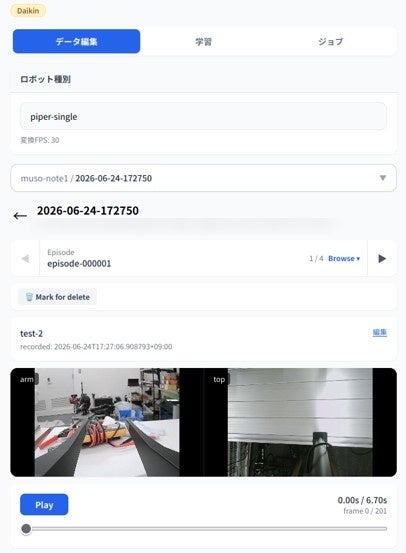
本キットは、最新のロボット基盤モデルをいち早く現場で先行体験いただくベータ版として提供しており、現場で見つかった課題を反映しながら、一般販売を目指しています。
■ ダイキン工業 ご担当者コメント
ダイキン工業株式会社 生産技術センター 設備開発グループ 主任技師 大澤 正典様
多品種の取り扱いや状況に応じた作業が必要な工程では従来技術による自動化が難しく、フィジカルAIの技術がこれらの自動化には重要になると考えています。生産現場に入り込んだ実証を開始できたことで様々な可能性が見えてきています。今後もMuso Action様には現場に寄り添う開発スピードと、汎用ロボットワーカー実現への挑戦を期待しています。
■ 代表コメント
Muso Action株式会社 代表取締役社長 村山 龍太郎
製造現場の汎用自動化は、ロボット基盤モデルの真価が問われるテーマです。業界を代表するダイキン様の堺製作所において、現場に即した形で実証を進め、Phase 2へと歩みを進められたことは、当社にとって極めて意義のある機会です。本実証で得られる知見を基に、ロボットが多様な環境とタスクに対応できる「誰でも雇える汎用ロボットワーカー」の実現に向け、開発と社会実装を加速してまいります。
■ 会社概要
当社は「フィジカルAIで人の軽作業を解放する」をミッションに、ロボット基盤モデル(VLA)と力制御を組み合わせることで、現場ごとに異なる作業を柔軟にこなす汎用ロボットワーカーの実用化を目指すスタートアップです。東大IPC運営の創業支援プログラム「1stRound」に採択されたほか、2026年6月には「フィジカル AI 開発支援プログラム by AWS ジャパン」、2026年9月には経済産業省およびNEDOが実施する国家プロジェクト「GENIAC」のロボット基盤モデル研究開発事業に採択されました。シードラウンドで累計1.6億円の資金調達を実施し、製造・物流・小売の現場での社会実装を進めています。
社名:Muso Action株式会社
代表者:代表取締役社長 村山 龍太郎
設立:2025年4月
所在地:東京都品川区西五反田7-21-11 第二TOCビル6階2号室
事業内容:ロボット基盤モデルを活用したロボットワーカーの開発・提供
■ 採用情報
Muso Actionでは、事業拡大にともない積極採用を行っています。ロボット基盤モデルの開発から実機検証、製造・物流現場での実証までを一気通貫で担える環境です。詳細は当社採用ページ(https://muso-action.com/ja/careers)をご覧ください。
■ 本件に関するお問い合わせ
Muso Action株式会社 広報担当
Email:info@muso-action.com
すべての画像
- 種類
- 経営情報
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発電子部品・半導体・電気機器
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
