多関節アームロボット「Float Arm」が令和8年度 東京都ベンチャー技術大賞「大賞」を受賞!!
東京都が主催する「令和8年度 東京都ベンチャー技術大賞」において株式会社ハイボットの多関節アームロボット「Float Arm」が大賞を受賞したことをお知らせいたします。
株式会社ハイボット(本社:東京都品川、代表取締役ミケレ・グアラニエリ、以下「当社」)は、令和8年度 東京都ベンチャー技術大賞において多関節アームロボットFloat Armが大賞を受賞いたしました。表彰式は2026年11月11日、産業交流展にて執り行われました。
石油・ガス・化学・電力プラントなど、人が立ち入ることが危険または困難な現場の点検を、ロボットとデータの力で安全かつ効率的なものへ変える——。創業以来掲げてきたこの取り組みが評価されたことを、大変光栄に思います。

東京都ベンチャー技術大賞について
東京都ベンチャー技術大賞は、都内中小企業の革新的で将来性のある製品・技術・サービスを表彰し、その魅力を広く発信することで、技術開発の促進と都内産業の活性化を図ることを目的とした表彰制度です。大賞・優秀賞・奨励賞・特別賞が設けられ、受賞企業には表彰後の情報発信や販売促進の支援も行われます。
受賞製品「Float Arm」とは
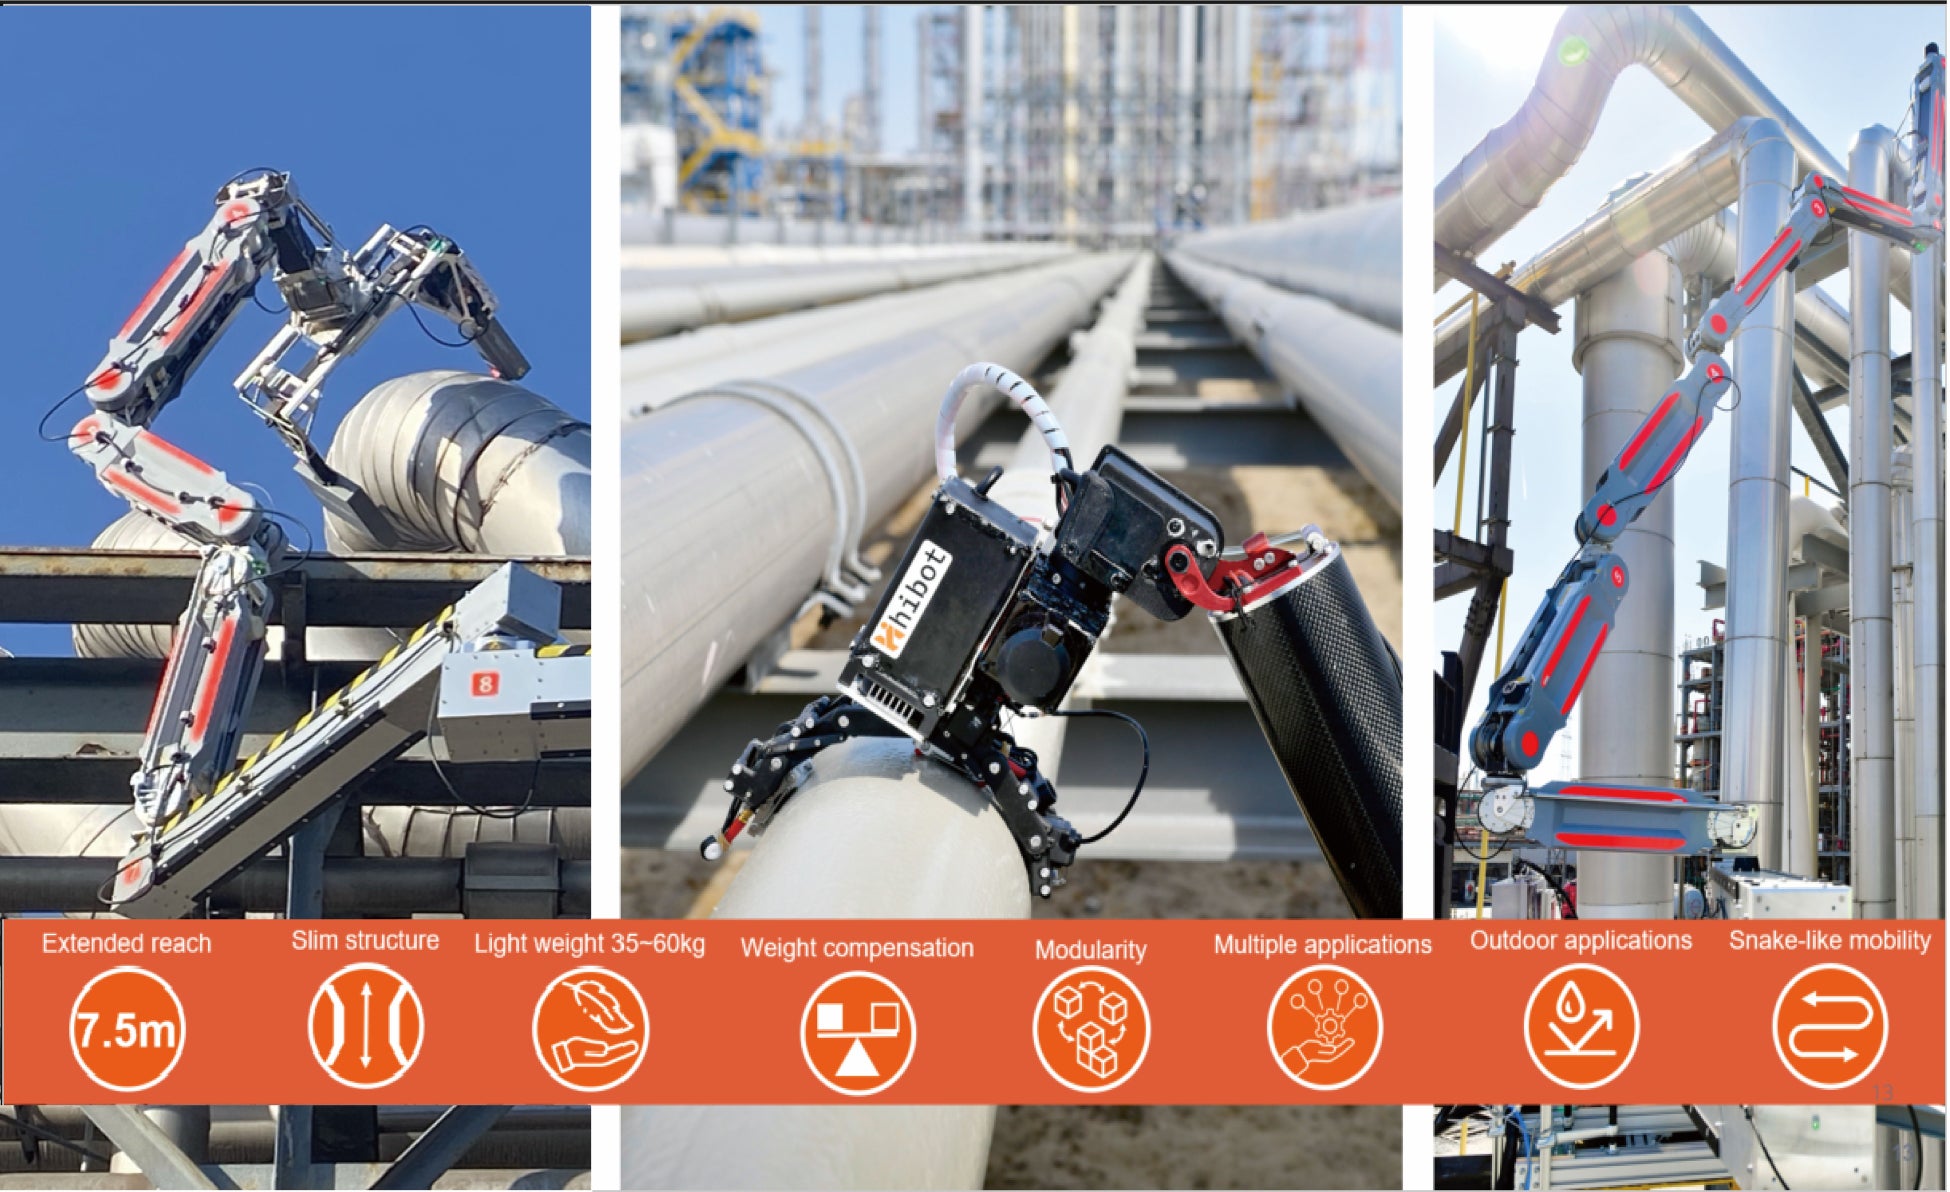
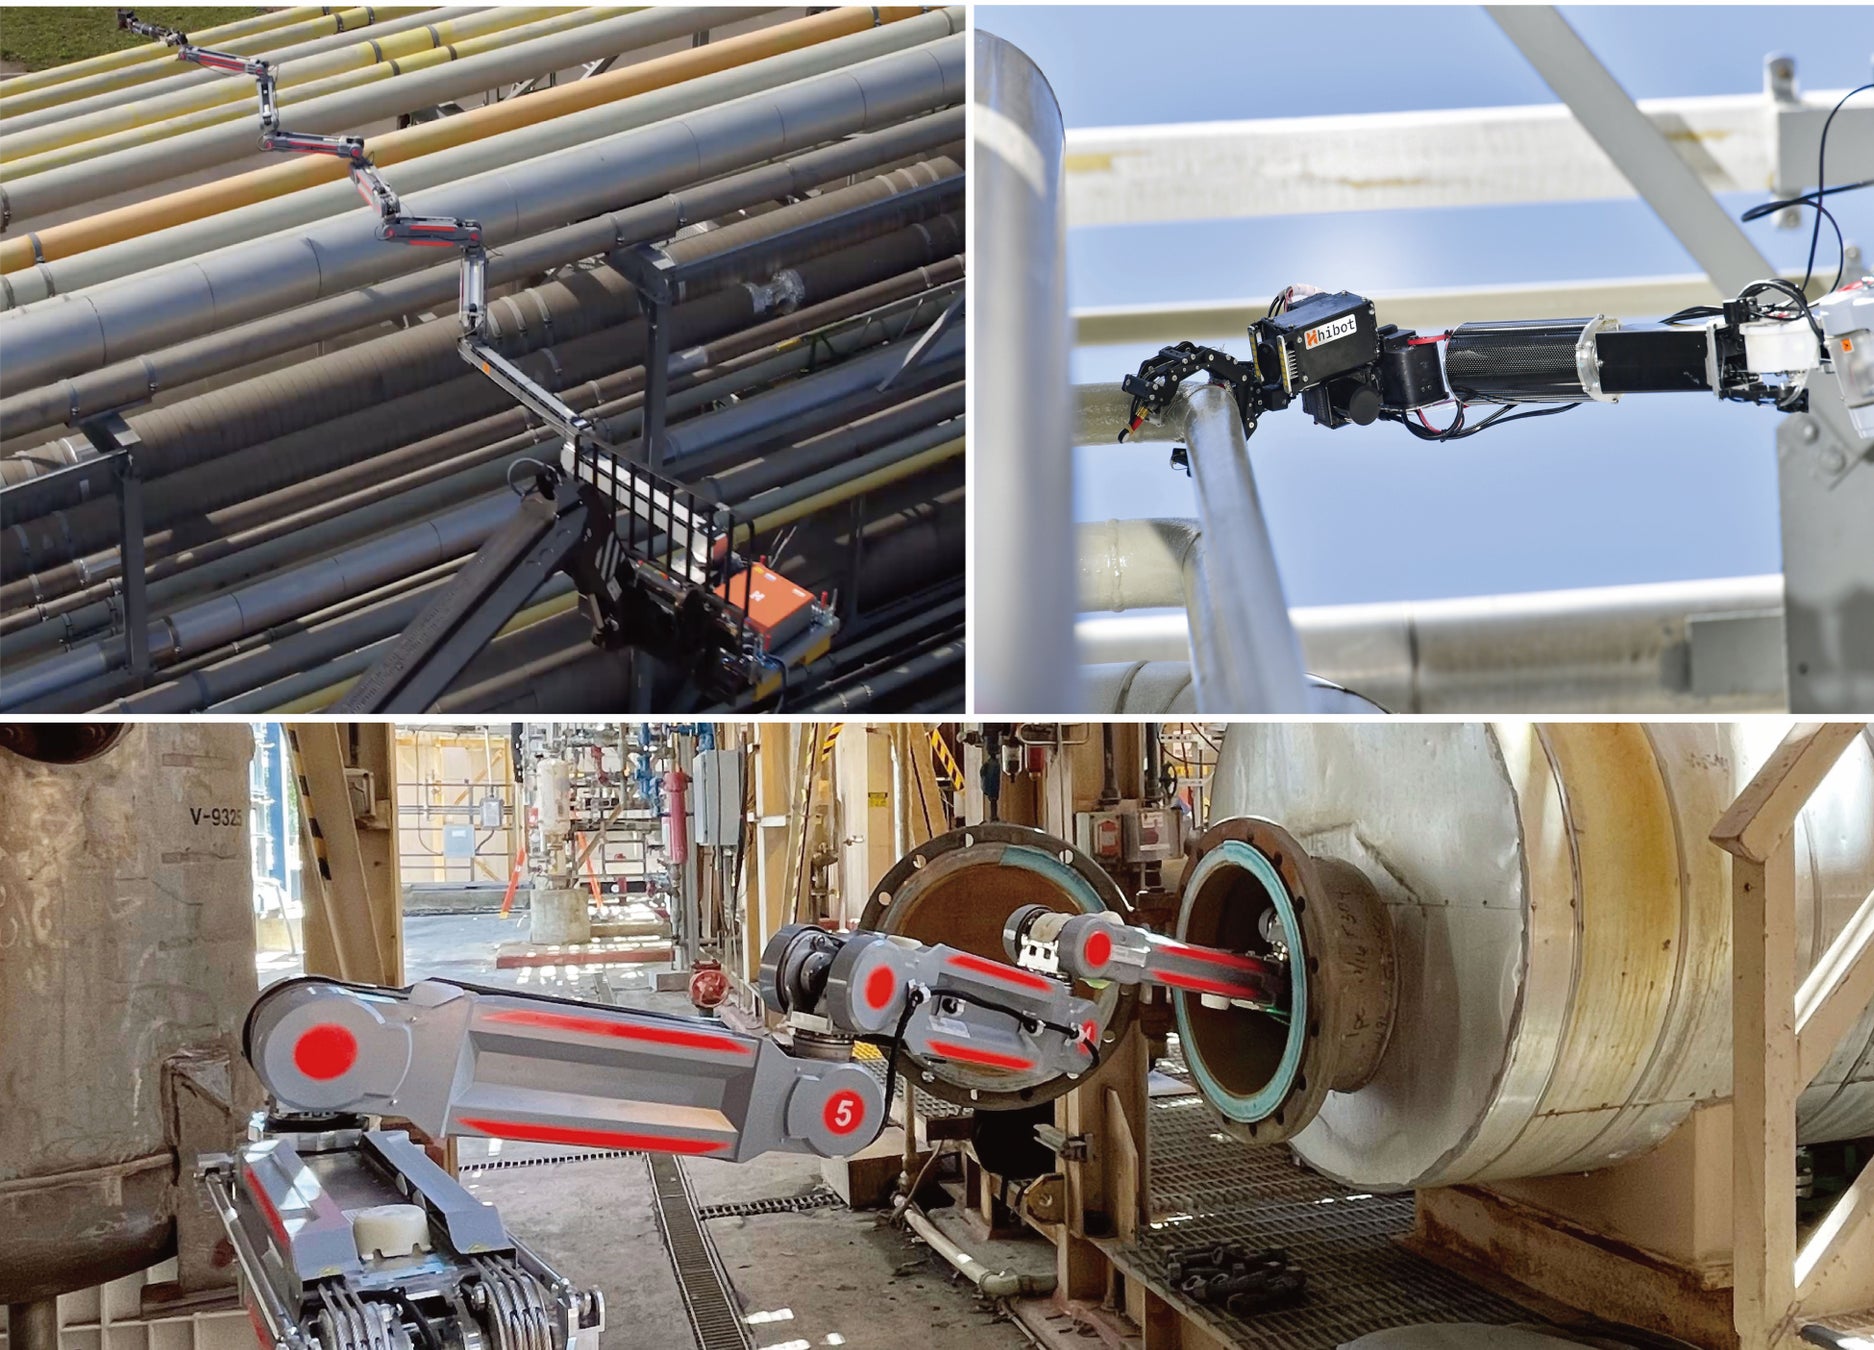
Float Arm(フロートアーム)は、プラント設備の点検・保守を目的として開発した、ヘビ型の多関節ロボットアームです。全9関節・20自由度(2026年10月時点)の構造を独自のモーションコントロールで制御し、配管ラックや貯蔵タンクなど障害物が密集した狭所・高所・密閉空間へ、ヘビのように回り込みながら進入。人に代わって高精度な点検データを取得します。
先端のエンドエフェクタ・ツールを交換することで、目視カメラ、超音波による肉厚測定、X線による断熱材下腐食(CUI)検査、パルス渦電流(PEC)、電磁超音波(EMAT)など、複数の非破壊検査手法に1台で対応できます。さらに、近日中には保守作業への対応も予定しています。
3つの技術的特徴
1.圧縮空気による自重補償機構(特許取得):
アームの自重を空気圧で受動的に打ち消す独自機構により、関節モーターは「動かす」ことだけに専念できます。これによりモーターを大幅に小型化でき、アーム全体のスリム化・軽量化を実現しました。電力供給が途絶えても空気だけで姿勢を保持できるため、プラント内での安全性にも優れています。
2.ヘビ型モーションコントロール:
ヘビの動きや人の手の腱構造に着想を得たバイオミミクリー(生物模倣)の設計思想に基づき、複数のリンクを連動させて障害物をかわしながら目標箇所へアクセスします。
3.データプラットフォーム「HiBox」との連携:
取得した点検データはクラウドプラットフォーム「HiBox」に集約され、解析・レポーティングまで一貫して提供。紙と目視に依存してきたインフラ点検を、デジタルデータに基づく予知保全へと転換します。
製品ページはこちら→https://hibot.co.jp/ja/float-arm/
導入効果:点検の「時間・コスト・安全」を同時に改善
従来、高所や狭所の点検には足場の設置・撤去が不可欠で、多大な工期とコストと事故リスクを伴っていました。Float Armは足場を組まずに点検箇所へアクセスできるため、実際の導入現場では次のような成果を上げています。
✓点検期間の短縮:従来5〜6日を要していた定期点検を1日で完了(作業効率5倍以上)
✓コスト削減:足場が不要となり、総コストを最大30%削減
✓安全性の向上:危険区域や密閉空間への作業員の立ち入りを不要にし、労働災害リスクを根本から低減
開発の背景:福島第一原子力発電所の廃炉作業から生まれた技術
Float Armの源流は、東京工業大学(現・東京科学大学)におけるヘビ型ロボット・多関節アームの研究にあります。2016年、ハイボットは福島第一原子力発電所の廃炉作業向けに多関節ロングリーチアームを開発・投入しました。放射線環境下で人が立ち入れない原子炉建屋内において、約2週間にわたり映像撮影と3Dデータ収集を遂行し、瓦礫撤去計画の策定に貢献しています。
この「絶対に人が入れない場所」で培った技術を、よりスリムで軽量な製品として再設計したのがFloat Armです。
製品名は、アームが自らの重さに逆らわず「浮いている(Float)」かのように動くことに由来しています。
代表取締役CEO ミケレ・グアラニエリのコメント
「この賞を受賞できたことは、私たちにとって大変素晴らしい成果であり、hibot社員一同、心から誇りに思います。東京に本社を置く企業として、東京都からこのような評価をいただけたことに、特に深く感謝しております。
Float Armの技術の原点は2016年にさかのぼります。当時、福島第一原子力発電所に長尺のロボットアームを投入し、人が立ち入ることのできない場所でデータを収集しました。
現在では、その技術が産業プラントの日常的な運用を支え、現場で働く人々の安全を守っています。
今後は、東京都の重要な行政サービスや都市機能を支えるインフラの保全に貢献することで、こうした技術の恩恵を東京にも還元していきたいと考えています。」
今後の展望:
エンドエフェクタ・ツールの更なる開発と、センサーとAIを組み合わせた予兆保全との連携を進め、点検から解析・報告まで一貫提供するサービスとしてインフラ保全の省人化とDXに貢献します。
これにより、Float arm1台で行える点検作業の可能性を広げ、安全で、効率的かつ持続可能な社会を目指します。

すべての画像
- 種類
- イベント
- ビジネスカテゴリ
- 電気・ガス・資源・エネルギー化学
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
