スペースデータ、撮影から最短即日で実在の倉庫をロボット検証空間に再構築
〜図面やBIMのない稼働中の施設でも、360度カメラの映像から床・柱・荷物・壁を寸法と衝突判定の合う3Dモデルに再構築し、縮尺誤差約±1%を確認〜
株式会社スペースデータ(本社:東京都港区、代表取締役社長:佐藤航陽、以下「スペースデータ」)は、360度カメラで撮影した実在の倉庫の映像をもとに、ロボットを走らせて検証できる仮想空間を最短即日で構築する手法を、国内の倉庫で実証しました。多数の画像から実写に近い3D空間を再現する手法で生成したデータを位置・寸法・見た目の基準に、ロボットが触れる床・柱・荷物・壁を衝突判定の合う3Dモデルに作り直すことで、見た目の再現にとどまらず、物理シミュレーションに使える空間にしています。図面やBIMがない稼働中の施設でも、自社の現場を再現した仮想空間で、ロボットの導入前に走行経路や干渉、必要な台数を確かめられます。本手法は、現場で動くロボットの導入・運用・学習を支える基盤「RobotBrain(ロボットブレイン)」の導入前検証に用います。
▼RobotBrain 専用サイト(RobotBrain Concept & Catalog):https://catalog.robotbrain.space/
背景
物流倉庫や工場では、人手不足への対応として、自律走行搬送ロボット(AMR)や自動フォークリフト、人型ロボットの導入検討が広がっています。導入前に通路を通れるか、棚や人と干渉しないか、何台あれば作業が回るかを確かめるには、現場を再現した仮想空間でロボットを動かしてみる方法が有効です。
一方で、稼働中の既存施設では最新の図面やBIMが手元にないことも多く、検証用の仮想空間を用意するだけで時間と費用がかかります。カメラ映像から写実的な3D空間を短時間で作れる手法が注目されていますが、見た目を再現するための技術であるため、そのままではロボットがぶつかる床や壁の形状を物理計算に正確に反映できません。短時間で作れることと、ロボットを正確に動かせることを両立させることが、導入前検証を現場に広げるうえでの課題でした。
実証の概要
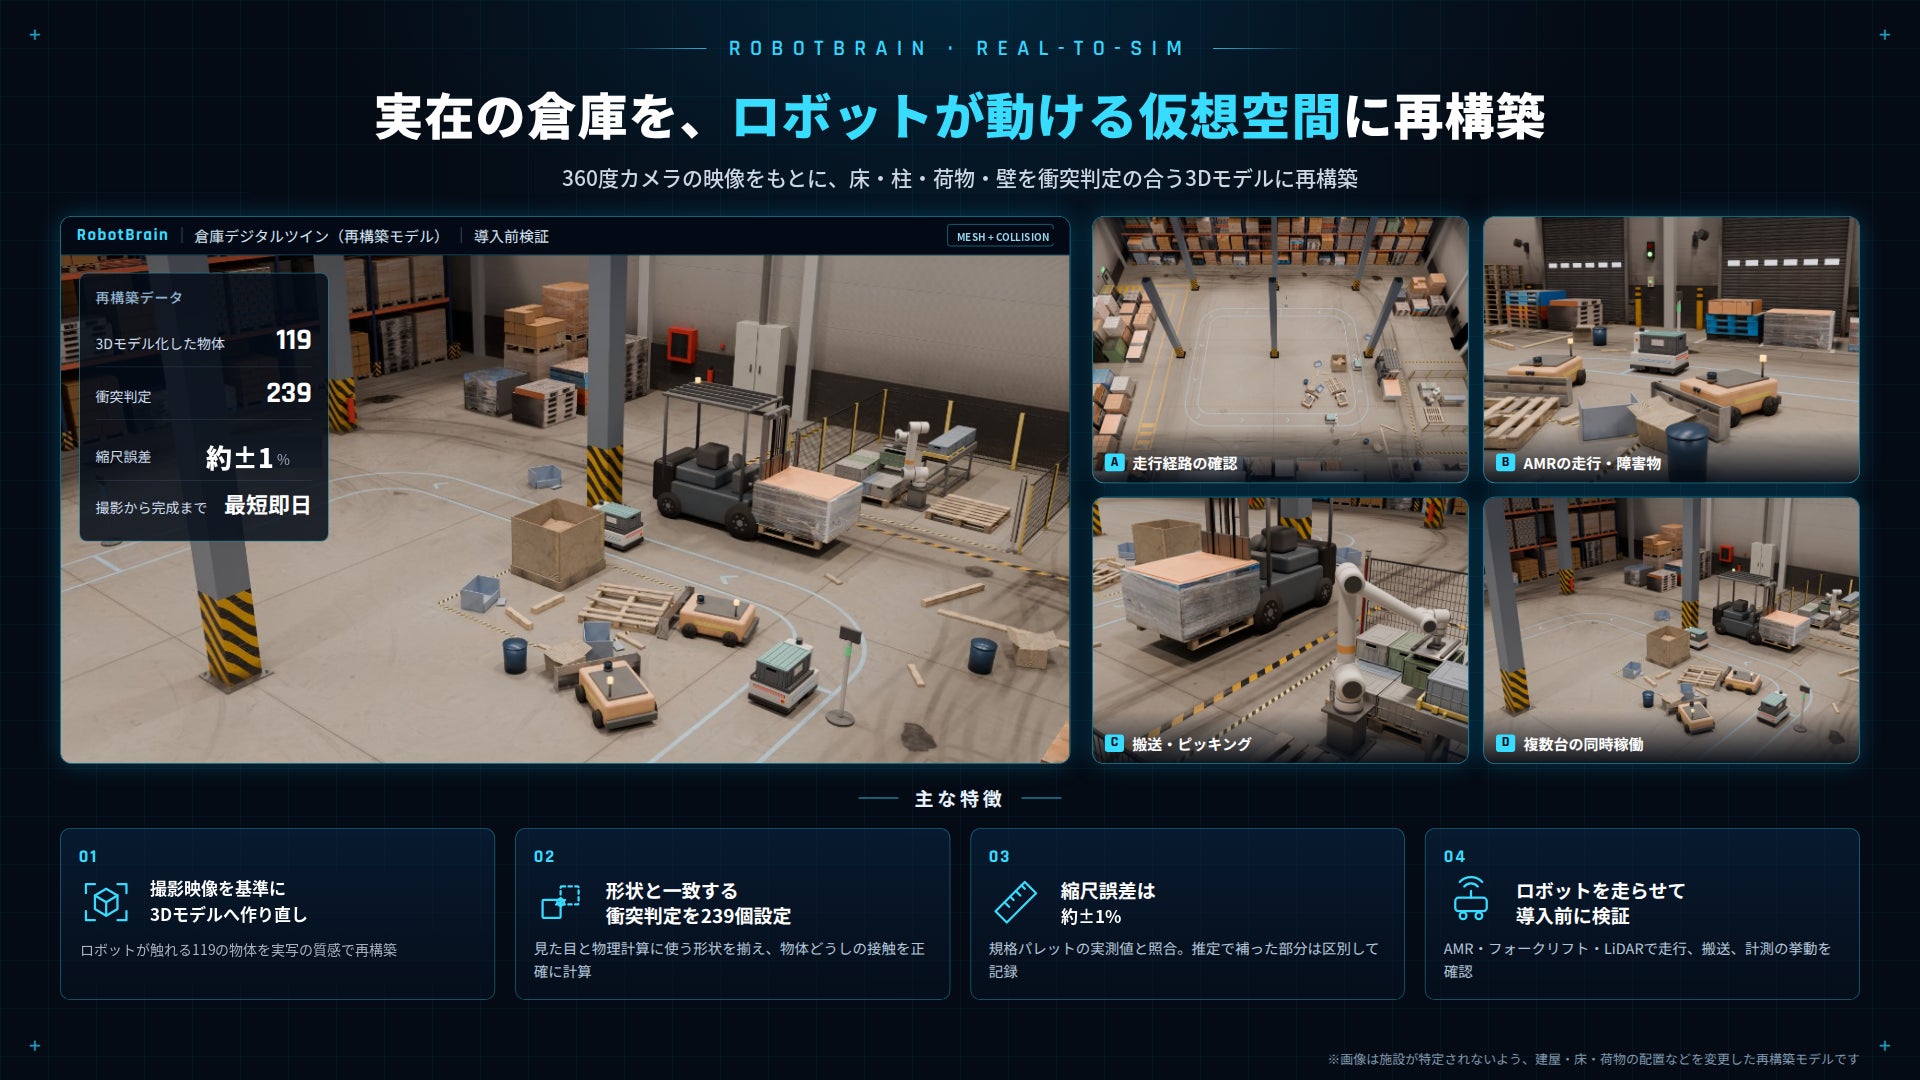
今回、国内の倉庫を360度カメラで撮影し、その映像から実写に近い3D空間を生成し、これを位置・寸法・見た目の基準に、ロボットの走行や作業に関わる床・柱・荷物・壁を実写の質感を持つ3Dモデルに作り直し、形状と一致する衝突判定(物体どうしの接触を計算するための形状)を設定しています。実写に近い見た目を保ったまま、形状と衝突判定が一致した空間にしました。
・撮影から仮想空間の完成まで:最短即日
・3Dモデル化した物体:119(床・柱・荷物・壁など、ロボットが触れるもの)
・設定した衝突判定:239個
・縮尺誤差:約±1%(倉庫内の規格パレットの実測値と照合)
縮尺は、倉庫内にある規格パレットの実測値と照合して確認しました。撮影で見えなかった面など、推定で補った部分は区別して記録しており、どこまでが実測にもとづく形状かを後から確かめられます。
仮想空間で確かめられること
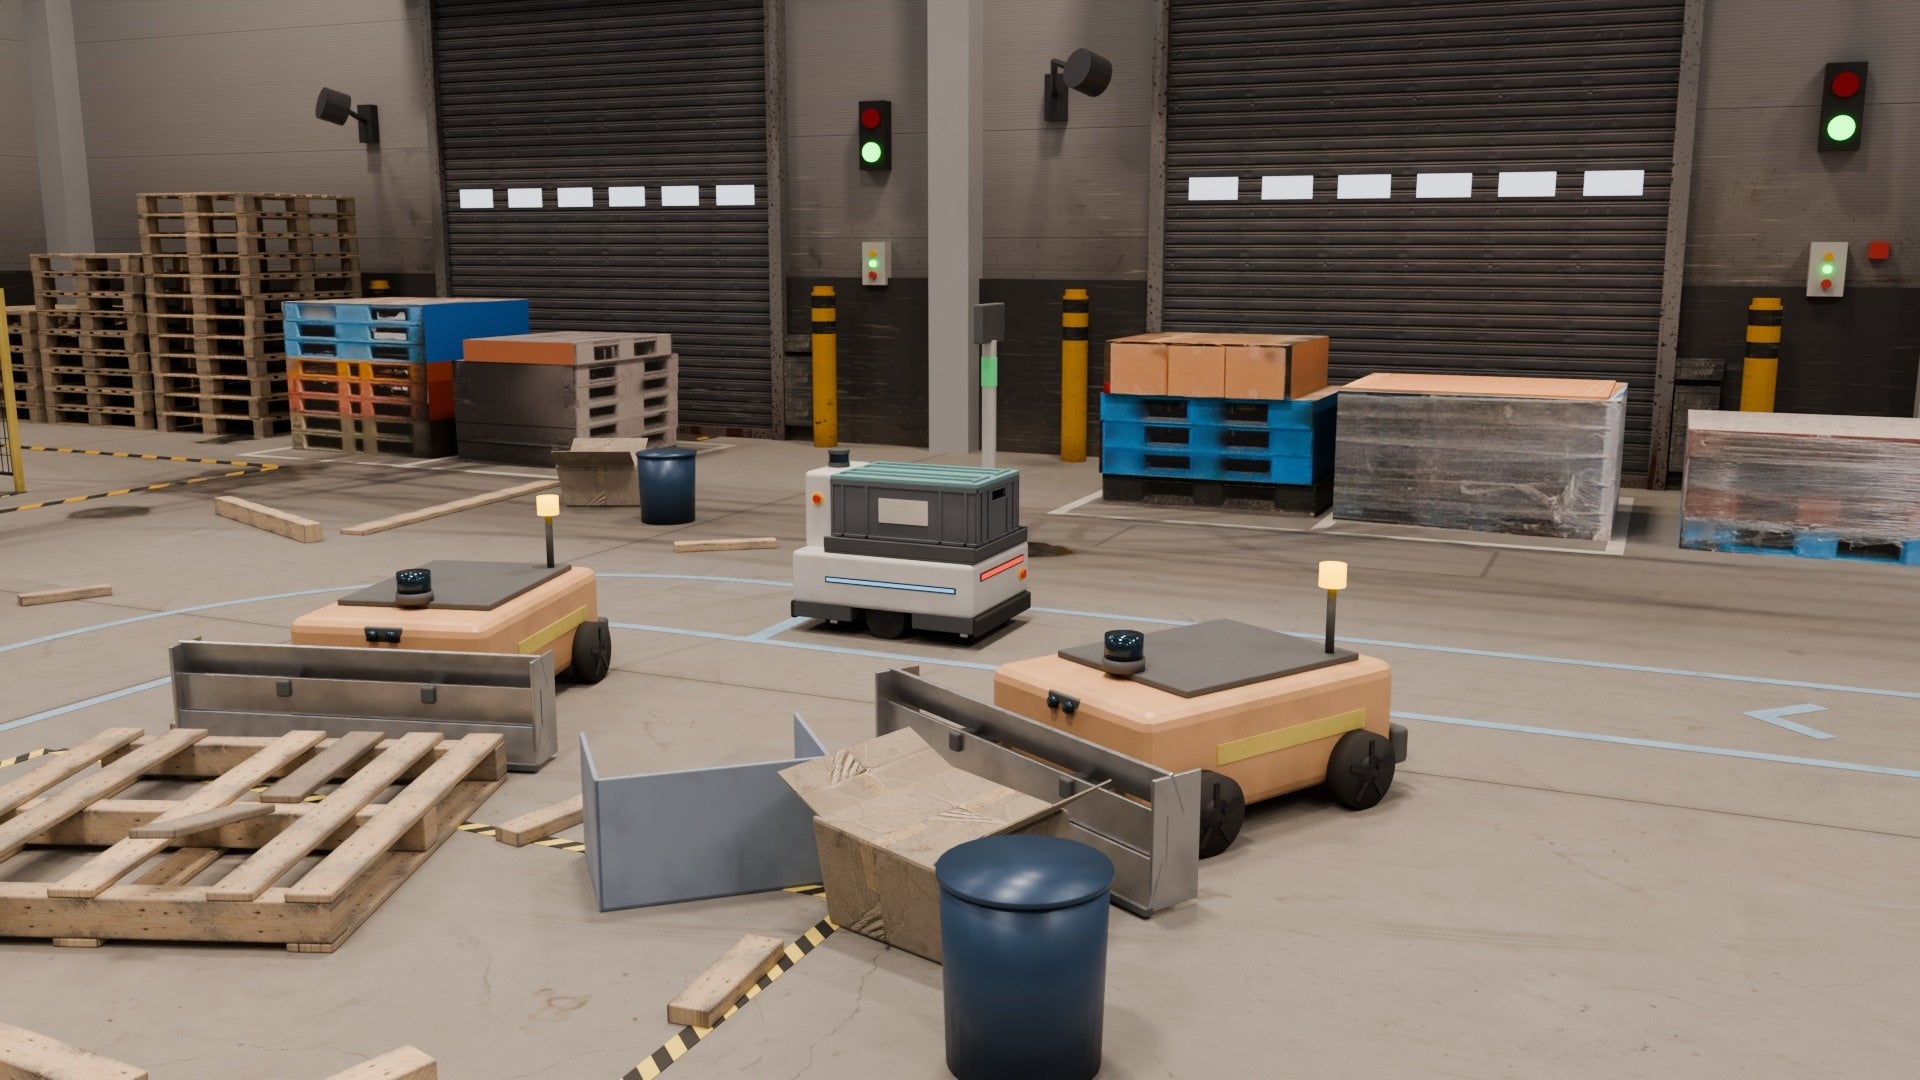
構築した空間では、AMRやフォークリフトを走らせたり、LiDAR(レーザー距離センサー)で計測したりして、走行・搬送・計測の挙動を確認しています。実際の寸法と衝突判定を持つ空間のため、次のような項目を導入前に確かめられます。
・走行経路の確認:実際の通路幅や柱の位置のまま、ロボットの経路を確かめる
・AMRの走行と障害物:床に置かれた荷物や柱との干渉を、衝突判定にもとづいて検出する
・搬送・ピッキング:フォークリフトやロボットアームによる荷物の持ち上げ・置き下ろしを確かめる
・複数台の同時稼働:台数を変えながら、すれ違いや待ちが起きる場所を確かめる
RobotBrainでの位置づけ
RobotBrainは、仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新する(Real to Sim)基盤です。今回の手法は、このうち現場を仮想空間へ取り込むReal to Simの入口にあたります。図面のない既存施設でも、撮影から短期間で自社の現場を再現した空間を用意できるため、サンプルの倉庫ではなく自社の倉庫そのものを対象に、導入前の検証を始められます。
関連リリース:スペースデータ、ロボットの現場実装基盤「RobotBrain」を提供開始(2026年10月1日)
https://prtimes.jp/main/html/rd/p/000000218.000080352.html
今後の展望
スペースデータは、撮影映像、点群、図面など、現場ごとに異なる手元のデータから、ロボットが働ける仮想空間をすばやく用意する手法の整備を進めています。今後は工場を対象にした検証や、人型ロボットのシミュレーションにも対象を広げます。撮影映像から生成した3D空間と3Dモデルを組み合わせる今回の手法は、屋内の現況を記録する手段として倉庫以外の施設にも応用できると考えており、RobotBrainの導入前検証の標準的な手順として整えていきます。自社の施設を対象にした検証については、お問い合わせフォームよりご相談ください。
株式会社スペースデータについて
株式会社スペースデータは、宇宙を誰もが活用できるインフラへと変える「宇宙の民主化」を使命に、宇宙をはじめとするあらゆる空間の知能化(MAKE SPACE INTELLIGENT)に取り組むテクノロジースタートアップです。
空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする「空間知能」の技術を活用して、宇宙開発から都市開発、防災、安全保障まで、次の未来を支えるデジタルプラットフォームの構築を国内外で進めています。
スペースデータの公式サイトでは、「NEWS」にて最新の取り組みや発表をご紹介しています。
詳細は https://spacedata.jp/news をご覧ください。
社名:株式会社スペースデータ
代表:佐藤航陽
所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
資本金:15億1300万円
事業内容:宇宙開発に関わる投資と研究
NEWS:https://spacedata.jp/news
LinkedIn:https://www.linkedin.com/company/spacedatajp/
採用情報:https://www.wantedly.com/companies/spacedata/projects
本件に関するお問い合わせ
下記のお問い合わせフォームからご連絡ください。
すべての画像
- 種類
- 商品サービス
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発ネットサービス
- 関連リンク
- https://spacedata.jp
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
