スペースデータ、ロボットが失敗する条件を比べられる物理シミュレーションデモ9種を公開
〜荷物の受け渡し・吸着搬送・搬送ロボットの転倒、扉・立ち上がり・箱詰め、柔らかい物・粒状の材料・台車押しの9つの場面で、成否が分かれる理由を独自の簡略物理モデルでシミュレーション〜
株式会社スペースデータ(本社:東京都港区、代表取締役社長:佐藤航陽、以下「スペースデータ」)は、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」で想定する導入前検証の考え方を示す物理シミュレーションデモ9種を公開しました。物流や施設の現場で起こりうる荷物の落下、搬送ロボットの転倒、扉を開けきれない、箱詰めに隙間が残る、台車を押し出せないといった失敗を対象に、動かし方や使う情報、置かれる条件を変えたときに成功と失敗が分かれる理由を、衝撃力や重心、手先の力と足元の摩擦といった指標で比べられます。各デモの内容は、専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介しています。
背景
人手不足を背景に、物流倉庫や工場、施設でロボットの導入が進んでいます。一方で、カタログ上の仕様を満たしていても、現場には荷物を受け取るタイミング、荷物の重心の偏り、床の傾きや滑りやすさ、扉の重さ、見た目では分からない荷物の摩擦や硬さといった条件があります。これらを読み違えると、荷物の落下やロボットの転倒、扉を開けきれない、箱を押し切れずに隙間が残る、台車が動き出さないといった失敗が起こりえます。
こうした認識のもと、スペースデータは、ロボットの動作が成功するか失敗するかを分ける条件を、導入前に関係者が同じ画面で確かめられる物理シミュレーションデモを開発しています。今回公開した9種は「荷物を運ぶ」「人の環境で物に触れる」「形や力のかかり方が読みにくい物を扱う」の3つの場面に分かれ、いずれも動かし方や使う情報、置かれる条件を変えたときの結果を並べて、「なぜ成功する/失敗するのか」を物理で見える化することを共通のテーマにしています。
公開した物理シミュレーションデモ9種
【荷物を運ぶ】CatchLab(受け渡し時の衝撃)/SealLab(吸着搬送中の落下)/TipLab(搬送ロボットの転倒・滑り)
【人の環境で物に触れる】DoorLab(扉の開け方)/RecoveryLab(しゃがんだ姿勢からの立ち上がり)/PackSenseLab(試し押しをしてからの箱詰め)
【形や力のかかり方が読みにくい物を扱う】SoftTwinLab(柔らかい物の硬さの推定)/GranularLab(粒状の材料をすくって運ぶ)/PushLab(人型ロボットの台車押し)
【荷物を運ぶ】
1. CatchLab|受け渡し時の衝撃

概要:物流ロボットが荷物を受け取る場面を、衝撃の観点から検証するデモです。同じ荷物・同じ接触材のまま受け皿の動かし方だけを変え、目標位置で静止して受ける場合(A)と、荷物の速度に合わせて受ける場合(B)で、落下、衝撃力、反発、受け皿の可動距離の時間変化を比べられます。初期条件は「標準」「可動域不足」「タイミングずれ」「重い荷物」から選べます。
2. SealLab|吸着搬送中の落下

概要:複数の吸盤で荷物を保持して運ぶとき、「吸着力の合計は足りているのに落ちる」理由を、荷物の重心の偏りと吸盤ごとの負担から可視化するデモです。速度を優先した搬送(A)と、保持の余裕を考慮した搬送(B)で、吸盤ごとの負担の分布と使用率の推移、保持の限界への近さを、3Dの搬送シミュレーションとともに比べられます。
3. TipLab|搬送ロボットの転倒・滑り

概要:荷物を持って移動するロボットについて、ブレーキをかけたときの重心と接地荷重の変化から、転倒や滑りに至る条件を比べるデモです。「坂道で高い荷物を制動」「平地での比較」「低摩擦の床」「重量物を遠くに保持」の4つの実験を切り替え、荷物を含めた重心、床から受ける力の作用点、後輪側にかかる荷重の推移、摩擦使用率と転倒余裕(床との摩擦や接地の限界にどこまで近づいているかを示す指標)を確かめられます。
【人の環境で物に触れる】
4. DoorLab|扉の開け方で、ロボットにかかる力が変わる
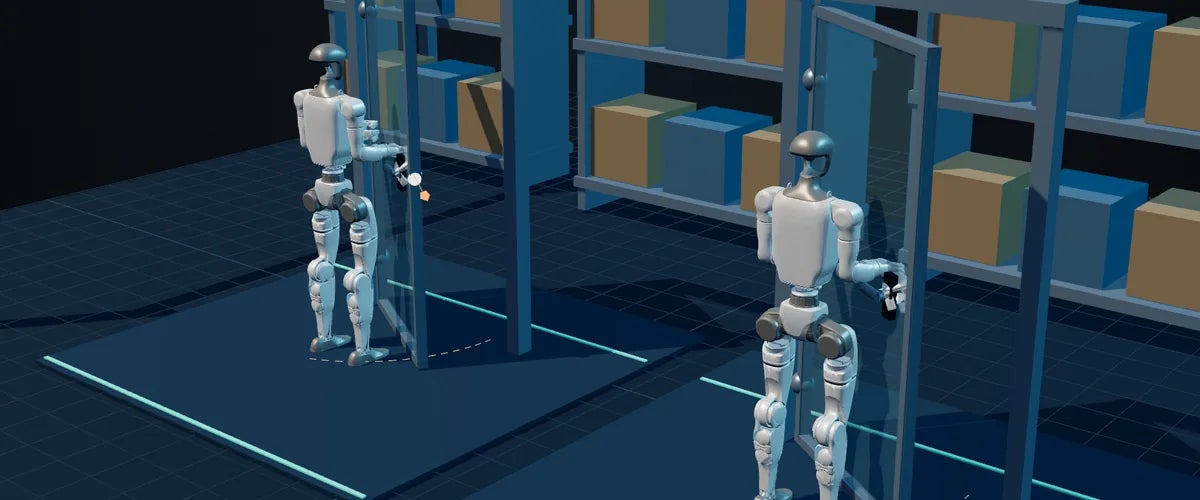
概要:ロボットが扉を引いて開ける場面を、手先の力と足元の滑りの観点から比べるデモです。扉の重さ、床の摩擦、握りの柔らかさ、動作時間はAとBで共通です。手先の動かし方だけを変えて、まっすぐ引く場合(A)と、蝶番を軸にした扉の回転に沿って円弧状に引く場合(B)で、手先の力と床の摩擦限界の時間変化、足元の滑り、扉の開いた角度を示します。円弧状に引く場合(B)については、床の摩擦とドアクローザーの強さの組み合わせ48通りで、合格条件(扉が65度以上開き、足元のずれが30mm未満)を満たすかどうかを一覧で確かめられます。床の摩擦係数、ドアクローザーのばね係数、扉の質量、動作時間は個別に変えられます。
5. RecoveryLab|立ち上がれるかは、重心を動かす順序で変わる

概要:しゃがんだ低い姿勢から立ち上がる場面を、重心、床との接触、関節の負荷の観点から比べるデモです。機体と床はAとBで共通です。同じ低い姿勢から、上体を先に起こす場合(A)と、重心の位置を意識して起こす場合(B)で、足裏に対する重心と床から受ける力の位置、足首・膝・股関節の負荷が上限にどこまで近づいているか、腰の高さの推移を示します。重心を意識した起こし方(B)については、立ち上がりにかける時間と関節が出せる力(トルク)の上限の組み合わせ24通りで、立ち上がれるかどうかを一覧で確かめられます。立ち上がりにかける時間、床の摩擦係数、上体に加える質量、関節が出せる力の上限は個別に変えられます。
6. PackSenseLab|少し押して、滑りにくさを知ってから箱を詰める
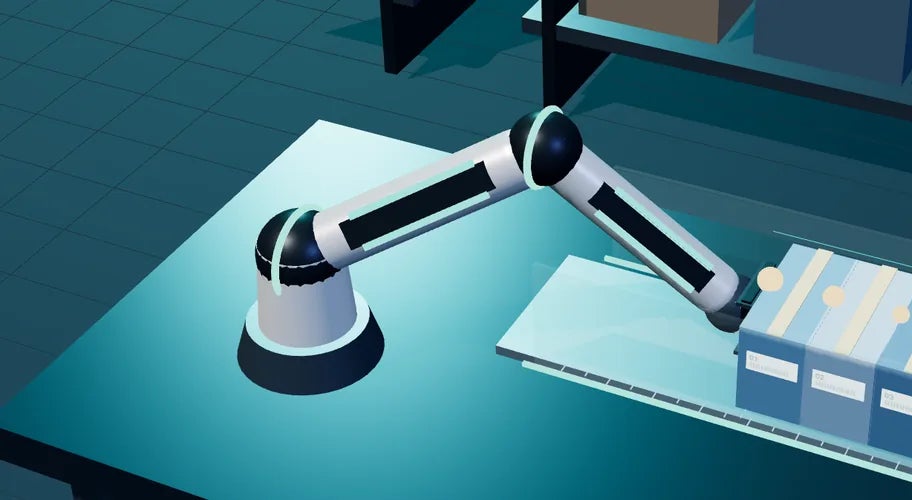
概要:ロボットアームが3個の箱を詰める場面で、箱を少し押したときの反力と動きから摩擦を推定し、その結果を詰め方に反映するデモです。試し押しの動作と駆動力の上限はAとBで共通です。摩擦をあらかじめ決めた値のまま詰める場合(A)と、試し押しで推定した摩擦に更新して詰める場合(B)で、手先に返る反力の推移、推定した摩擦、箱の間に残る隙間の合計、触覚パッドの接触力(合成表示)を示します。箱の実際の摩擦係数、箱の質量、駆動力の上限、力センサーのノイズは個別に変えられます。
【形や力のかかり方が読みにくい物を扱う】
7. SoftTwinLab|試し押しで硬さを推定し、別の押し方での変形を予測する
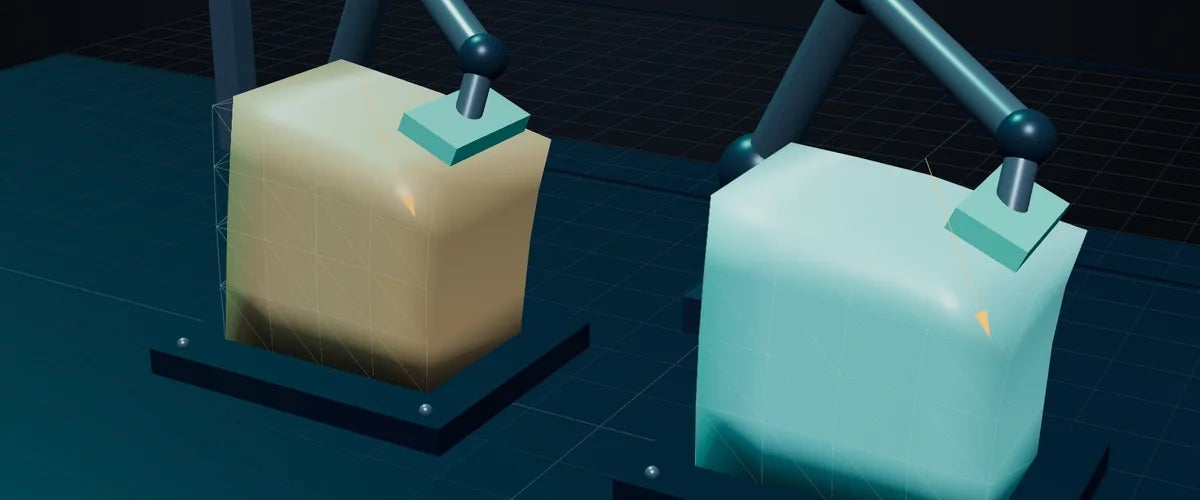
概要:柔らかい物体を押したときの変形から、硬さ(ばねの強さ)と揺れの収まりやすさ(減衰)を推定し、推定に使っていない押し方でも変形を予測できるかを確かめるデモです。外形だけを合わせて硬さなどは仮の値のままにした場合(A)と、中央を押したときの観測から硬さと減衰を推定した場合(B)で、端を斜めに押す、横から押すといった押し方での変形の予測と基準とのずれ、物体内部のひずみの分布を示します。押す力、基準とする硬さ・減衰、観測のノイズの大きさを変えて推定をやり直せます。
8. GranularLab|スコップの角度で、こぼれ方と運べる量が変わる

概要:ロボットがスコップで粒状の材料をすくって運ぶ場面を、粒どうしの接触・摩擦・重力から計算し、こぼれ方と運べた量を比べるデモです。粒の初期配置、摩擦、動作速度はAとBで共通です。スコップを水平に保って運ぶ場合(A)と、40度傾けて運ぶ場合(B)で、材料の断面での粒の流れ、スコップ内に残る量と運び先に届いた量の推移を示します。粒と壁の摩擦係数、運ぶときのスコップの角度、動作速度は個別に変えられます。
9. PushLab|台車を押す力は、全身の姿勢から生まれる
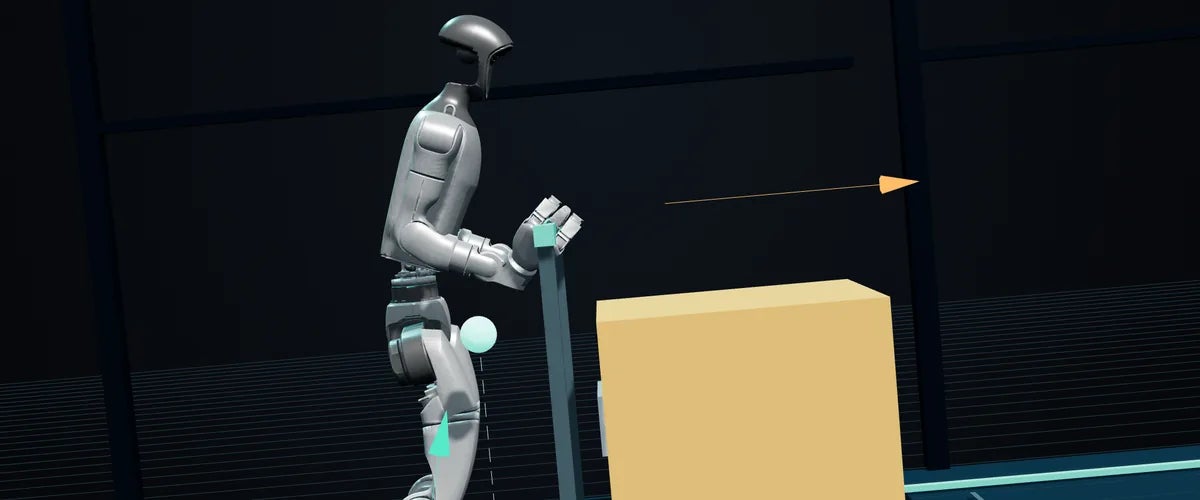
概要:人型ロボットが荷物を載せた台車を押す場面を、姿勢、重心、床の摩擦の観点から比べるデモです。台車と荷物の重さ、床の摩擦、床の傾きはAとBで共通です。直立した姿勢で押す場合(A)と、重心を前に移して押す場合(B)で、台車が進んだ距離、手先で押す力、床の摩擦の余裕をどこまで使っているか、足裏で体を支えられる範囲にどれだけ余裕があるかを示します。台車と荷物の合計質量、床の摩擦係数、床の傾斜、Bで重心を前に移す量は個別に変えられます。
デモの紹介ページ
RobotBrain Concept & Catalog「物理実験」:https://catalog.robotbrain.space/#catalog
RobotBrainについて
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新します(Real to Sim)。
URL:https://catalog.robotbrain.space/
関連リリース:スペースデータ、ロボットの現場実装基盤「RobotBrain」を提供開始(2026年10月1日)
https://prtimes.jp/main/html/rd/p/000000218.000080352.html
関連リリース:スペースデータ、ロボットの導入前に台数や配置、死角を比べられる「RobotBrain」の検証デモ7種を公開(2026年10月8日)
https://prtimes.jp/main/html/rd/p/000000220.000080352.html
今後の展望
スペースデータは、物流や施設の現場でロボットの成否を分ける条件を物理シミュレーションで確かめる題材を拡充し、RobotBrainの導入前検証に生かしていきます。個別の現場の荷物や設備の条件に合わせた検証については、お問い合わせフォームよりご相談ください。
株式会社スペースデータについて
株式会社スペースデータは、宇宙を誰もが活用できるインフラへと変える「宇宙の民主化」を使命に、宇宙をはじめとするあらゆる空間の知能化(MAKE SPACE INTELLIGENT)に取り組むテクノロジースタートアップです。
空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする「空間知能」の技術を活用して、宇宙開発から都市開発、防災、安全保障まで、次の未来を支えるデジタルプラットフォームの構築を国内外で進めています。
スペースデータの公式サイトでは、「NEWS」にて最新の取り組みや発表をご紹介しています。詳細は https://spacedata.jp/news をご覧ください。
社名:株式会社スペースデータ
代表:佐藤航陽
所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
資本金:15億1300万円
事業内容:宇宙開発に関わる投資と研究
NEWS:https://spacedata.jp/news
LinkedIn:https://www.linkedin.com/company/spacedatajp/
採用情報:https://www.wantedly.com/companies/spacedata/projects
本件に関するお問い合わせ
下記のお問い合わせフォームからご連絡ください。
すべての画像
- 種類
- 商品サービス
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発ネットサービス
- 関連リンク
- https://spacedata.jp
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
