ダイナミックマッププラットフォーム、Voxel51主催イベントに登壇 実世界データを活用したフィジカルAI向けシミュレーション・合成データ生成事例を紹介
ダイナミックマッププラットフォーム株式会社(本社:東京都渋谷区、代表取締役社長CEO:吉村 修一、以下「当社」) は、2026年9月17日(米国太平洋時間、日本時間9月18日)に開催された、Voxel51主催のオンラインイベント「ADAS, AV, and AI Meetup」に登壇しました。
講演では、「From Survey-Grade Maps to Physical AI: Scaling Real-World Data for Training and Simulation」と題し、高精度3次元地図データや点群データを活用したAI学習・評価の取り組みを紹介しました。あわせて、高精度3次元データを活用したフォトリアルな走行映像生成や、3D Gaussian Splatting (3DGS)とNVIDIA Isaac Simを活用したデジタルツイン環境の構築など、実世界データをAI開発へ展開する事例を紹介しました。
■実世界データを起点とした走行映像生成とデジタルツイン環境を紹介
講演では、高精度3次元地図データや点群データを活用したシミュレーション・合成データ生成の取り組みを紹介しました。
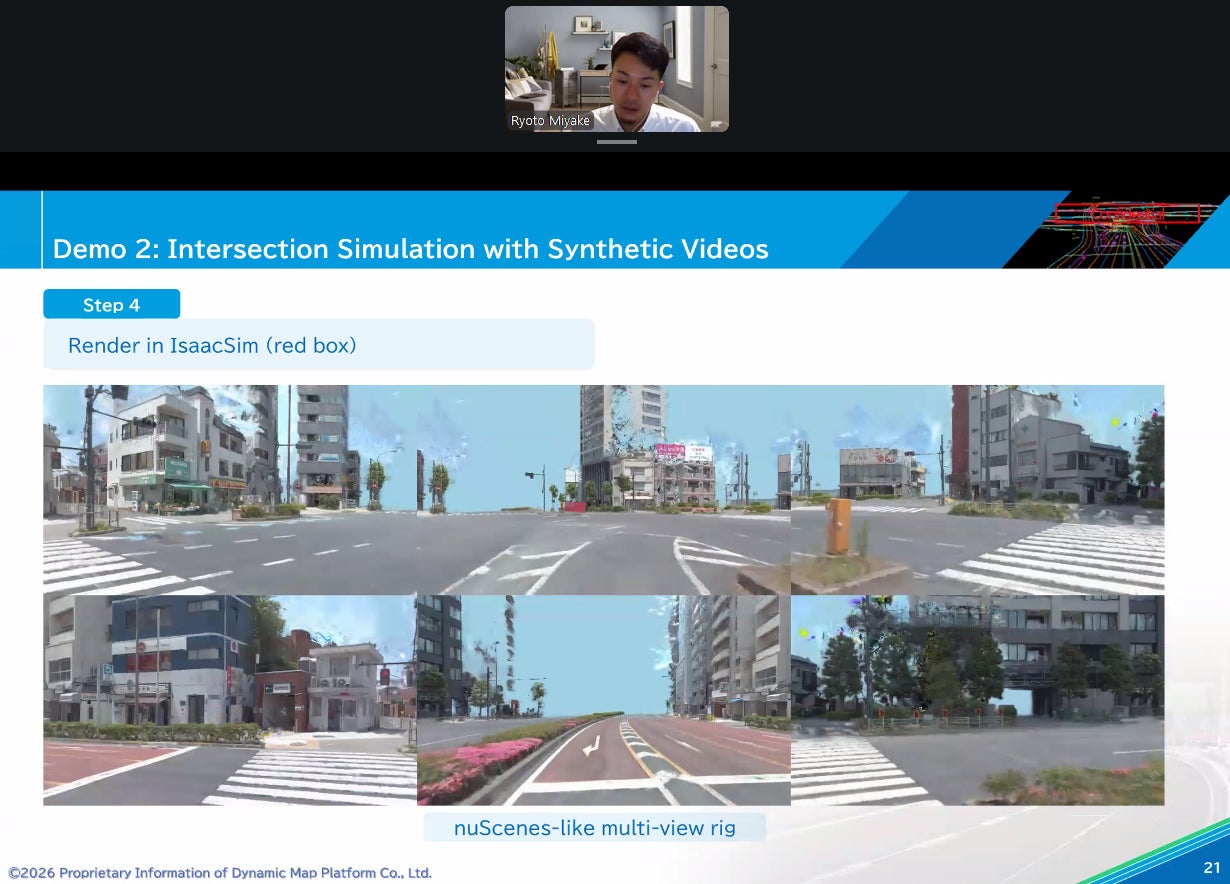
一つ目の事例では、高精度3次元地図データを活用しシミュレーション環境上で生成したシナリオ映像を、NVIDIA Cosmos Transfer 2.5 AV Modelによってフォトリアルな走行映像へ変換する取り組みを紹介しました。天候や時間帯などの条件を変えた映像を生成することで、AIの学習・評価に用いる多様なデータを効率的に作成できる可能性を示しました。
また、当社が取り組む3D Gaussian Splatting(3DGS)についても紹介しました。3DGSは、実世界で取得した多数の画像から周辺環境を3次元的に再現する技術です。当社では、自動運転向けに整備してきた高精度3次元データと組み合わせることで、実在環境を反映したデジタルツイン環境の構築に取り組んでいます。
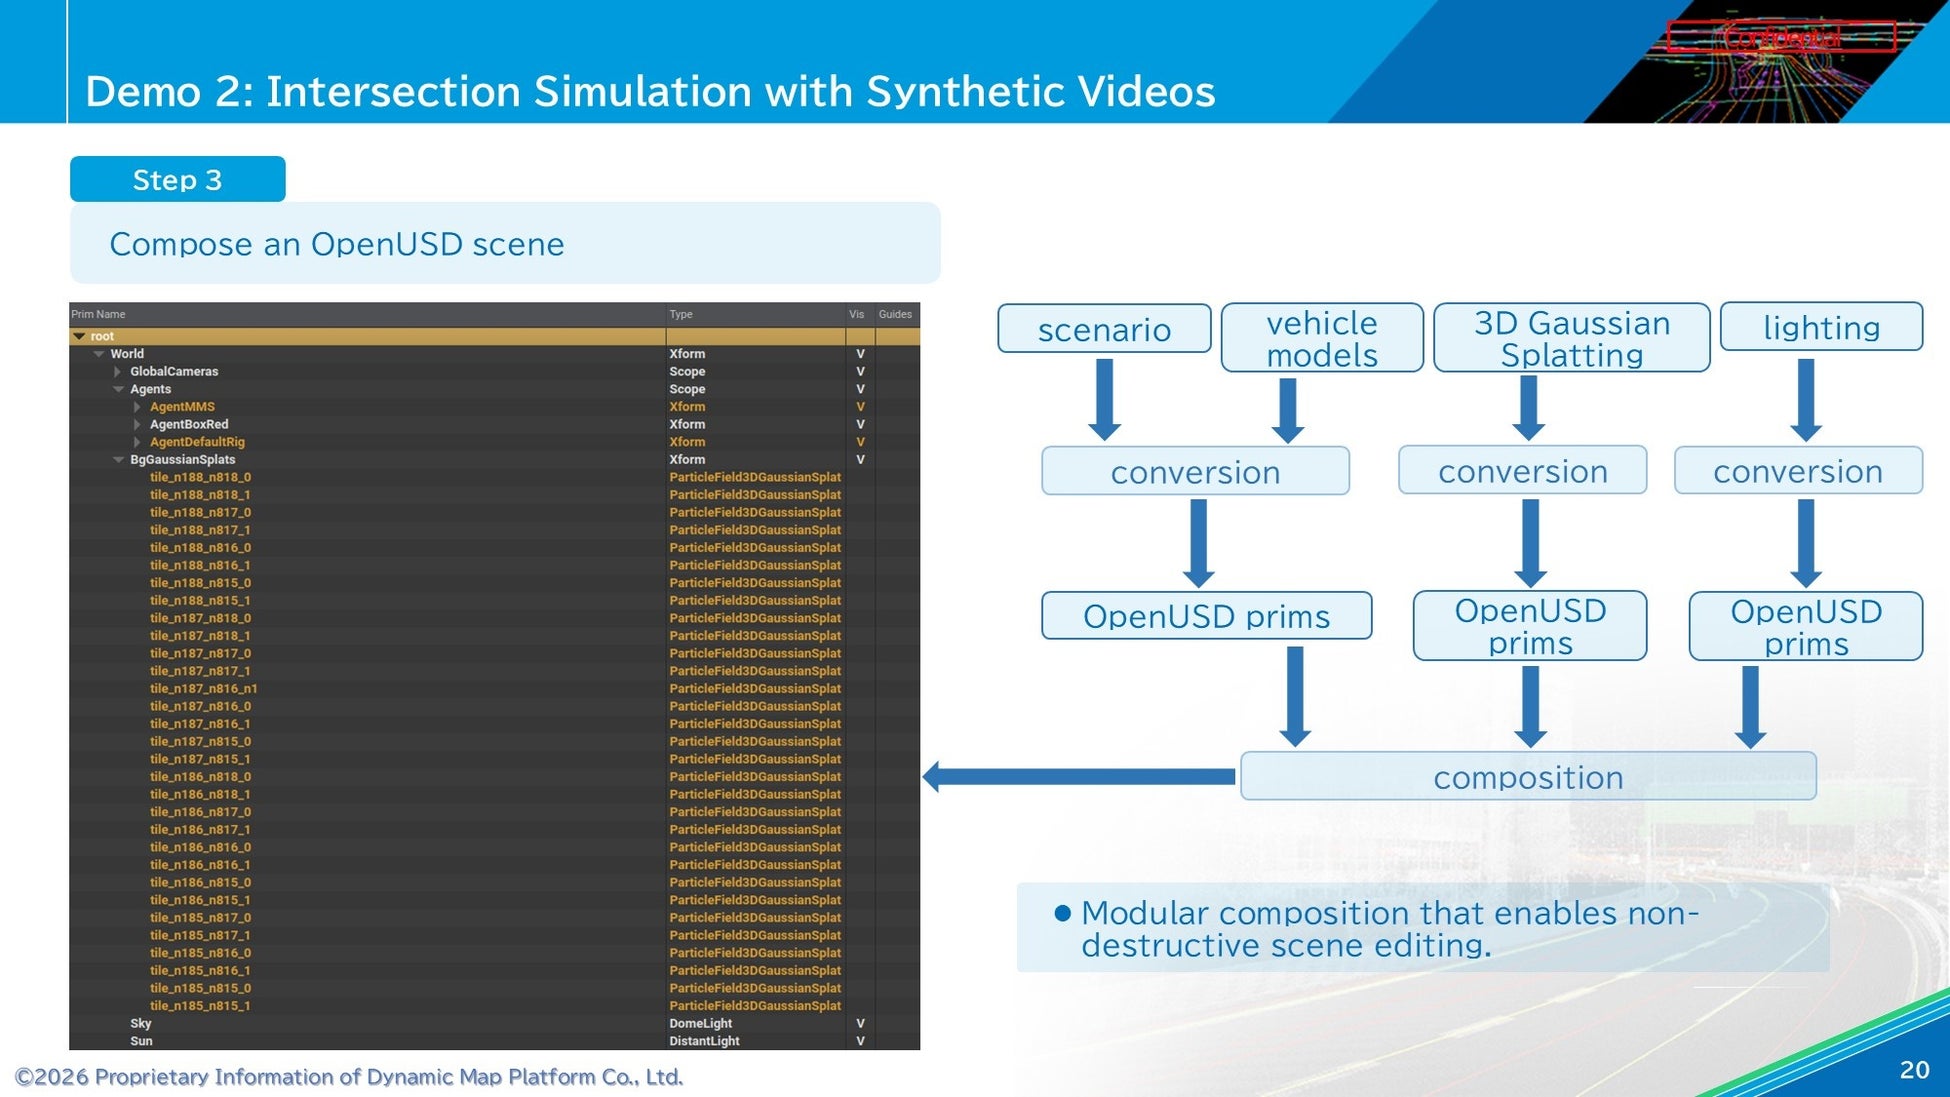
講演では、高精度3次元地図データから生成した走行シナリオと、3DGSによって再現した実在環境、車両モデルなどをOpenUSD上で統合し、NVIDIA Isaac Sim上でシミュレーションを行うデジタルツイン環境を紹介しました。車両モデルや走行シナリオを組み合わせることで、実世界を反映した環境上で多様な条件を再現し、自動運転AIやフィジカルAIの学習・評価環境として活用する取り組みを説明しました。
また、高密度・高精度な点群データから道路表面の形状を再現するOpenCRGデータを活用した車両運動シミュレーション事例についても紹介しました。
■AI学習・評価を支える実世界データ活用の取り組みを紹介
講演では、自動運転向けに整備してきた高精度3次元地図データや点群データを、AI学習・評価向けデータとして活用する取り組みについても紹介しました。高精度3次元地図データには、区画線や道路縁、交通標識などの実在地物に加え、車線中心線や道路接続情報、道路形状などの情報が含まれています。これらの情報は、AIの学習に用いる教師データや、認識結果を比較・検証するための基準データとして活用できます。
また、画像データや点群データに意味情報を付与したセマンティックデータについても紹介しました。実世界から取得した生データとセマンティックデータを組み合わせて利用することで、AI開発におけるアノテーション作業の効率化や、認識精度の評価・検証を支援します。
当社は、自動運転向けに整備してきた高精度3次元データを基盤に、AI向けデータ提供事業「Data for AI」の取り組みを推進しています。講演で使用したデータの一部は、サンプルデータセットとしてAI開発プラットフォーム「Hugging Face」で公開しています。
■公開データセットを活用したVoxel51によるデモンストレーションを実施
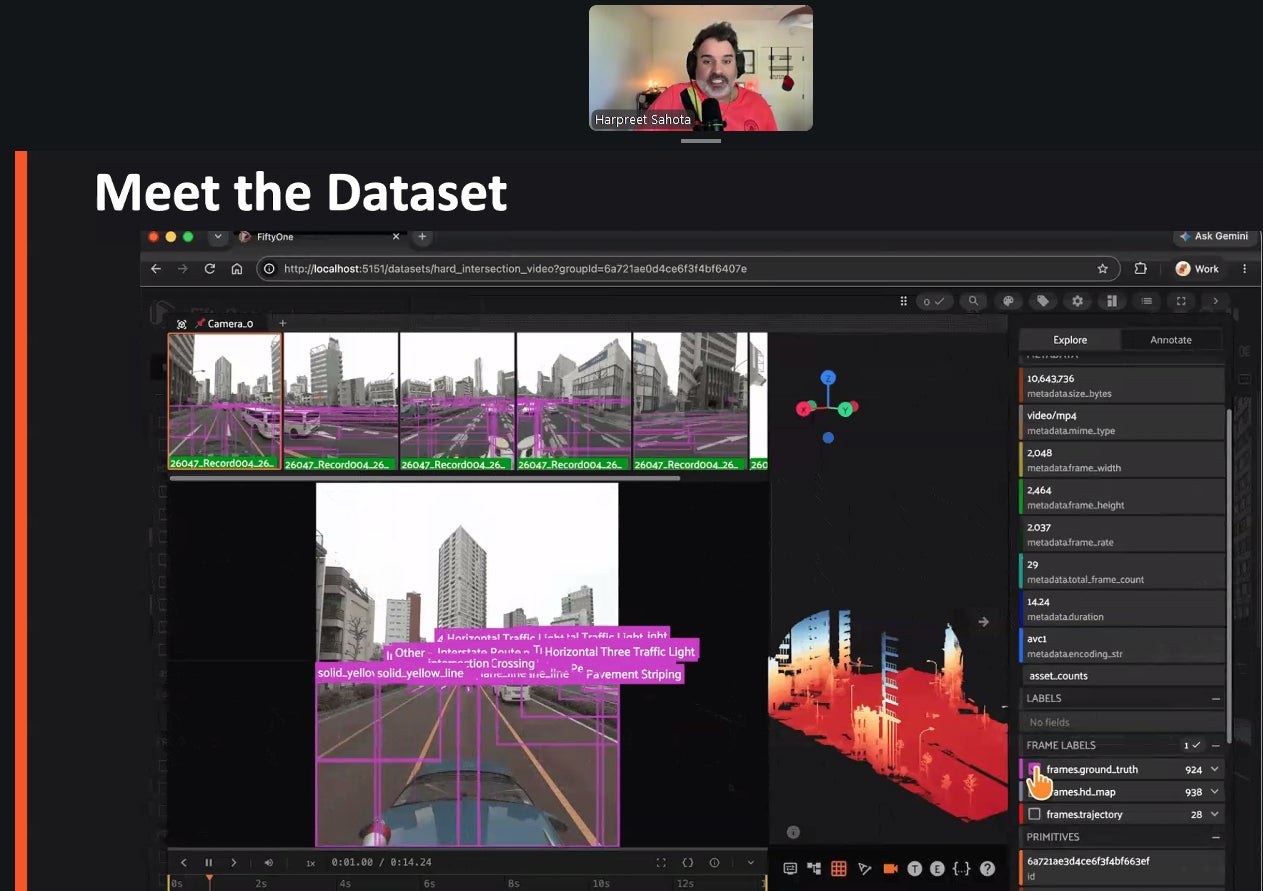
公開中のサンプルデータセットは、Voxel51が提供するデータセットカタログ「Voxel51 Dataset Zoo」からも利用できます。本セミナーでは、Voxel51が同社のマルチモーダルデータプラットフォームを用いて、当社のサンプルデータセットを可視化・分析するデモンストレーションも実施しました。
デモでは、複数視点のカメラ画像やセマンティックデータ、高精度3次元地図データなどを組み合わせて表示し、AI開発者が実世界データを効率的に分析・評価できる可能性が示されました。
当社データが「Voxel51 Dataset Zoo」から利用可能となったことで、世界中のAI研究者・開発者コミュニティが当社データへアクセスできる環境が整備されています。
■講演アーカイブ動画を公開
Voxel51が公開した本講演のアーカイブ動画は、以下よりご覧いただけます。
当社は今後もAI向けデータ提供事業「Data for AI」を通じて、自動運転向け高精度3次元データの整備で培った知見を活かし、AI学習・評価・シミュレーションに活用できるデータ基盤の提供を推進してまいります。
<開催概要>

|
名称 |
ADAS, AV, and AI Meetup |
|
開催日時 |
2026年9月17日(木)9:00~11:00(PDT) 2026年9月18日(金)2:00~4:00(日本時間) |
|
開催形式 |
オンライン(Zoom) |
|
参加費 |
無料 |
|
登壇者 |
三宅 諒人(テクノロジーユニット ソフトウェア技術部) |
|
主催 |
Voxel51 |
<ダイナミックマッププラットフォーム株式会社について>
当社は日本政府によるバックアップのもと、国内自動車メーカー10社等の出資により設立されました。日本をヘッドクオーターに、北米・欧州・中東・韓国に拠点を構え、現在26ヶ国で事業を展開。自動運転や先進運転支援システム(ADAS)をはじめ、シミュレータ環境構築、インフラ管理、除雪支援など、幅広い用途に向けて高精度3次元データを提供しています。
「Modeling the Earth」=地球のデジタル化をビジョンに、高精度3次元データのプラットフォーマーとして、様々な産業分野におけるイノベーションを共創します。
設立: 2016年6月
本社: 東京都渋谷区
代表者: 吉村 修一
事業内容: 自動運転・ADASをはじめ多様な産業を対象とした高精度3次元データの提供
このプレスリリースには、メディア関係者向けの情報があります
メディアユーザー登録を行うと、企業担当者の連絡先や、イベント・記者会見の情報など様々な特記情報を閲覧できます。※内容はプレスリリースにより異なります。
すべての画像
- 種類
- イベント
- ビジネスカテゴリ
- アプリケーション・セキュリティ電子部品・半導体・電気機器
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
