AGIRobots ヒューマノイドロボットアーム「HA1」の販売を開始
7軸・金属製高剛性構造を採用 Physical AI・ヒューマノイド開発をアーム単体から
AGIRobots株式会社(本社:愛知県名古屋市、代表取締役:赤見坂 篤記、以下「AGIRobots」)は、ヒューマノイドロボットやPhysical AIの研究開発に向けた7軸ロボットアーム「HA1」の販売を開始します。
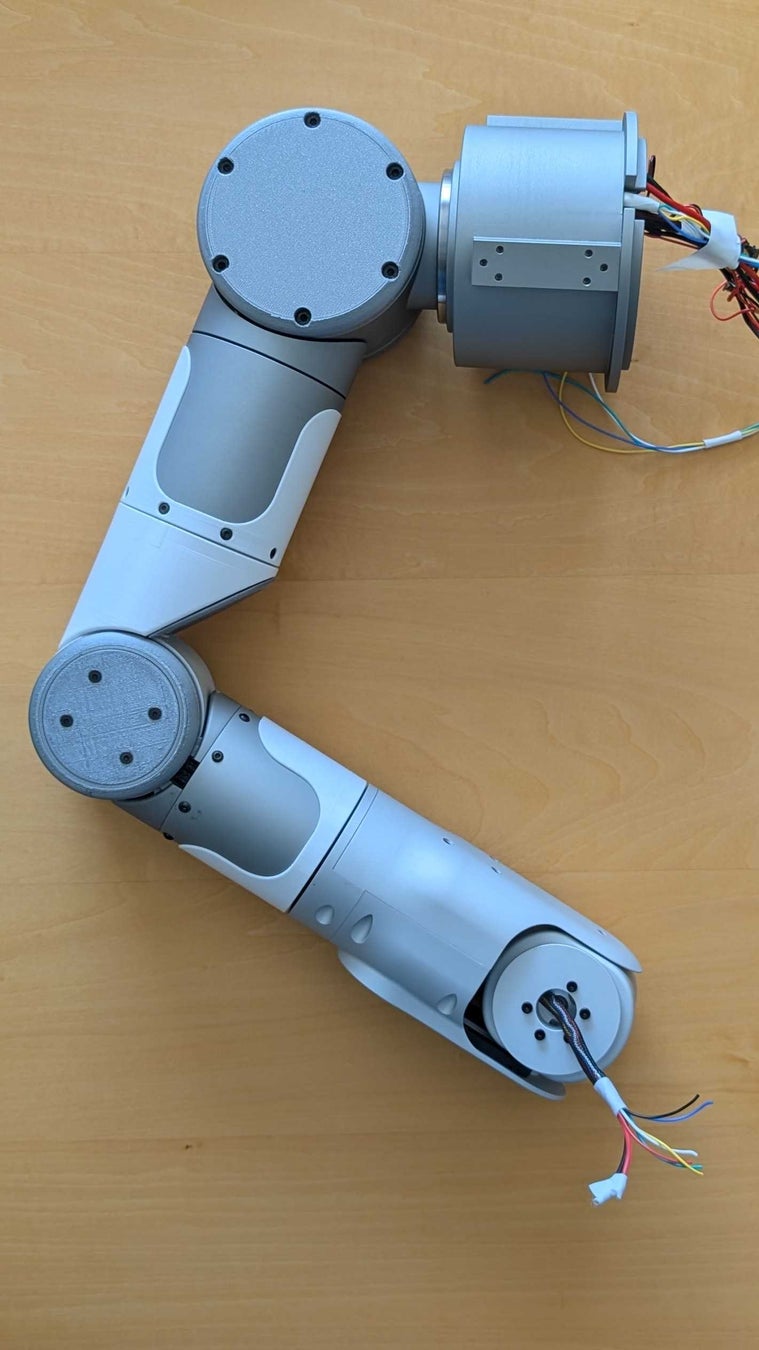
HA1は、主要構造を金属で構成した7軸ロボットアームです。手先デバイスへの接続を想定した内部信号配線や、手先で利用可能な24V電源供給機能を備え、ロボットハンドやリストカメラ、各種センサーを組み合わせた実機システムを構築しやすい設計としています。
Physical AIの研究開発、テレオペレーション、模倣学習・VLA等の実機検証、ロボットハンドやセンサーの評価、自社ヒューマノイドや独自ロボットへの組み込みなど、幅広い用途での利用を想定しています。
ヒューマノイド開発を「アームから」始める
生成AIやロボット基盤モデル、模倣学習などの発展に伴い、AIを実世界のロボットで動作させる「Physical AI」への関心が高まっています。
一方、Physical AIを実機で研究・開発するためには、AIモデルだけではなく、カメラやセンサーによる認識、ロボットの制御、データ収集、学習、実機評価までを行うためのハードウェア環境が必要です。
特にヒューマノイドロボットでは、物体をつかむ、持ち上げる、運ぶ、扉を開ける、機器を操作するといった多くの作業を腕と手によって行います。
そこでAGIRobotsでは、ヒューマノイドロボット一式を導入する前段階から、実機による研究・開発を始められる選択肢として、ロボットアーム単体で導入可能な「HA1」を提供します。
「まず腕からPhysical AIを始めたい」という企業・研究機関から、自社ヒューマノイドや独自ロボットへ組み込むアームを必要とするロボット開発企業まで、幅広いニーズへの対応を目指します。
HA1の主な特徴
1.ヒューマノイドへの搭載を想定した7軸構成
HA1は、人間の腕に近い自由度を持たせた7軸ロボットアームです。
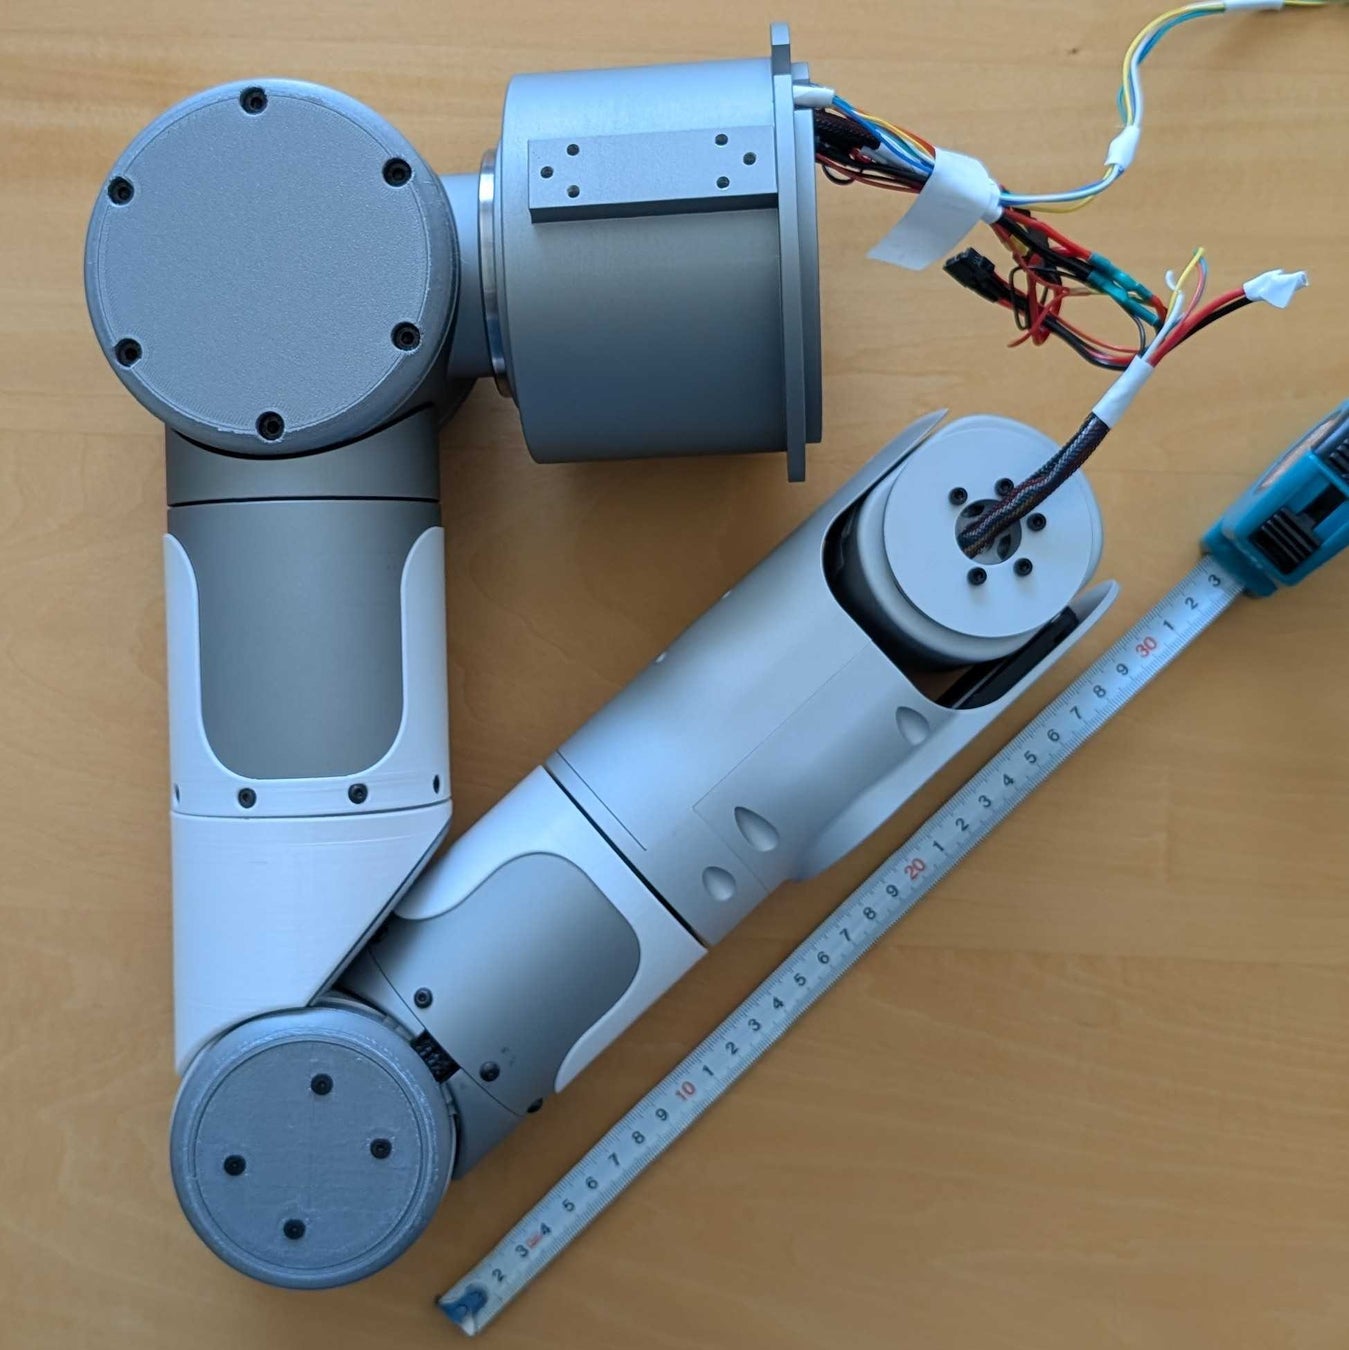
肩から肘までの上腕部、肘から手首までの前腕部をそれぞれ約25cmとし、複数の関節を組み合わせることで、対象物へ腕を伸ばす動作や、障害物を避けながら手先位置・姿勢を調整するといった多様な姿勢をとることができます。
7軸を備えることで、単純な手先位置だけでなく、肘の位置や腕全体の姿勢も含めた冗長性のある動作生成が可能です。
2.主要構造を金属で構成した高剛性設計
主要構造には金属部品を採用し、剛性と耐久性を重視した構造としています。
研究用の試作アームとしてだけではなく、継続的な実機評価やロボットシステムへの組み込みを想定した完成品として提供します。
また、HA1は実際に製作した実機による動作検証を進めており、Webサイト上でも各関節の動作や連続動作、QDDを活かした柔軟な動きを公開しています。
3.定格3kg、ピーク約10kgのペイロード
肘を90度に曲げた姿勢(一般的な搬送姿勢)において、手先の定格ペイロード3kg、ピークペイロード約10kgを想定しています。
ロボットハンドやカメラ、センサー等を手先に搭載した状態で、さまざまな物体操作を行う用途を想定した仕様です。
※ペイロードは現行設計における参考値です。姿勢、速度、加速度、使用条件等によって異なります。
4.USB 2.0やRS485などに利用できる内部信号配線
HA1では、手先側まで4本の線をアーム内部に配線しています。
AGIRobotsでは標準的な利用方法として、この4線をUSB 2.0通信に使用する構成を想定しています。
例えば手先側でUSBハブ等を用いることで、リストカメラとロボットハンドなど、複数のUSBデバイスへ通信を分岐させる構成が可能です。
一方、内部の4線はUSB 2.0専用の配線ではありません。
使用するハンドやセンサー、システム構成に応じて、RS485をはじめとする別の通信方式に使用するなど、用途に合わせた構成が可能です。
Physical AIの実機開発では、ロボットハンドの制御だけでなく、リストカメラや力覚・触覚センサーなど、手先周辺に複数のデバイスを搭載するケースがあります。
HA1では、こうした手先機器への通信配線をアーム内部に収めることで、外部ケーブルを抑えたシステム構築を可能にしています。
5.手先で24V電源を利用可能
HA1では、アーム内部を通じて手先側へ電源を供給し、先端部で24V電源を利用できます。
これにより、ロボットハンドや各種センサー、周辺機器などへ電源を供給するための配線を、アーム外部へ追加する必要を抑えられます。
内部信号配線と組み合わせることで、ロボットハンドやリストカメラ等の通信・電源配線をアーム内部にまとめたシステム構築が可能です。
6.肩・上腕・前腕を分割できるモジュール構造
HA1は、肩部、上腕部、前腕部をボルト固定で分割できる脱着式モジュール構造を採用しています。
ユニット単位で脱着できるため、ヒューマノイドや独自ロボットへの組み込み、メンテナンス、将来的な仕様変更などを考慮した構成としています。
ロボット開発企業や研究機関が、自社の胴体・移動機構・研究設備と組み合わせて利用することも想定しています。
7.QDDによる柔軟な動作
HA1の関節にはQDD(Quasi-Direct Drive)方式のアクチュエータを採用しています。
高減速比の産業用ロボットアームとは異なる、バックドライバビリティを活かした柔軟な動作が可能です。
実機では、人がアームへ外力を加えた際に、その力に応じてアームが動く柔軟な挙動や、7軸を連動させたダイナミックな連続動作を確認しています。
人との協働を想定した研究や、接触を伴うPhysical AI、模倣学習・強化学習など、従来の位置制御中心の産業用ロボットとは異なる用途での利用も想定しています。
AGIRobotsのセミヒューマノイドにも採用
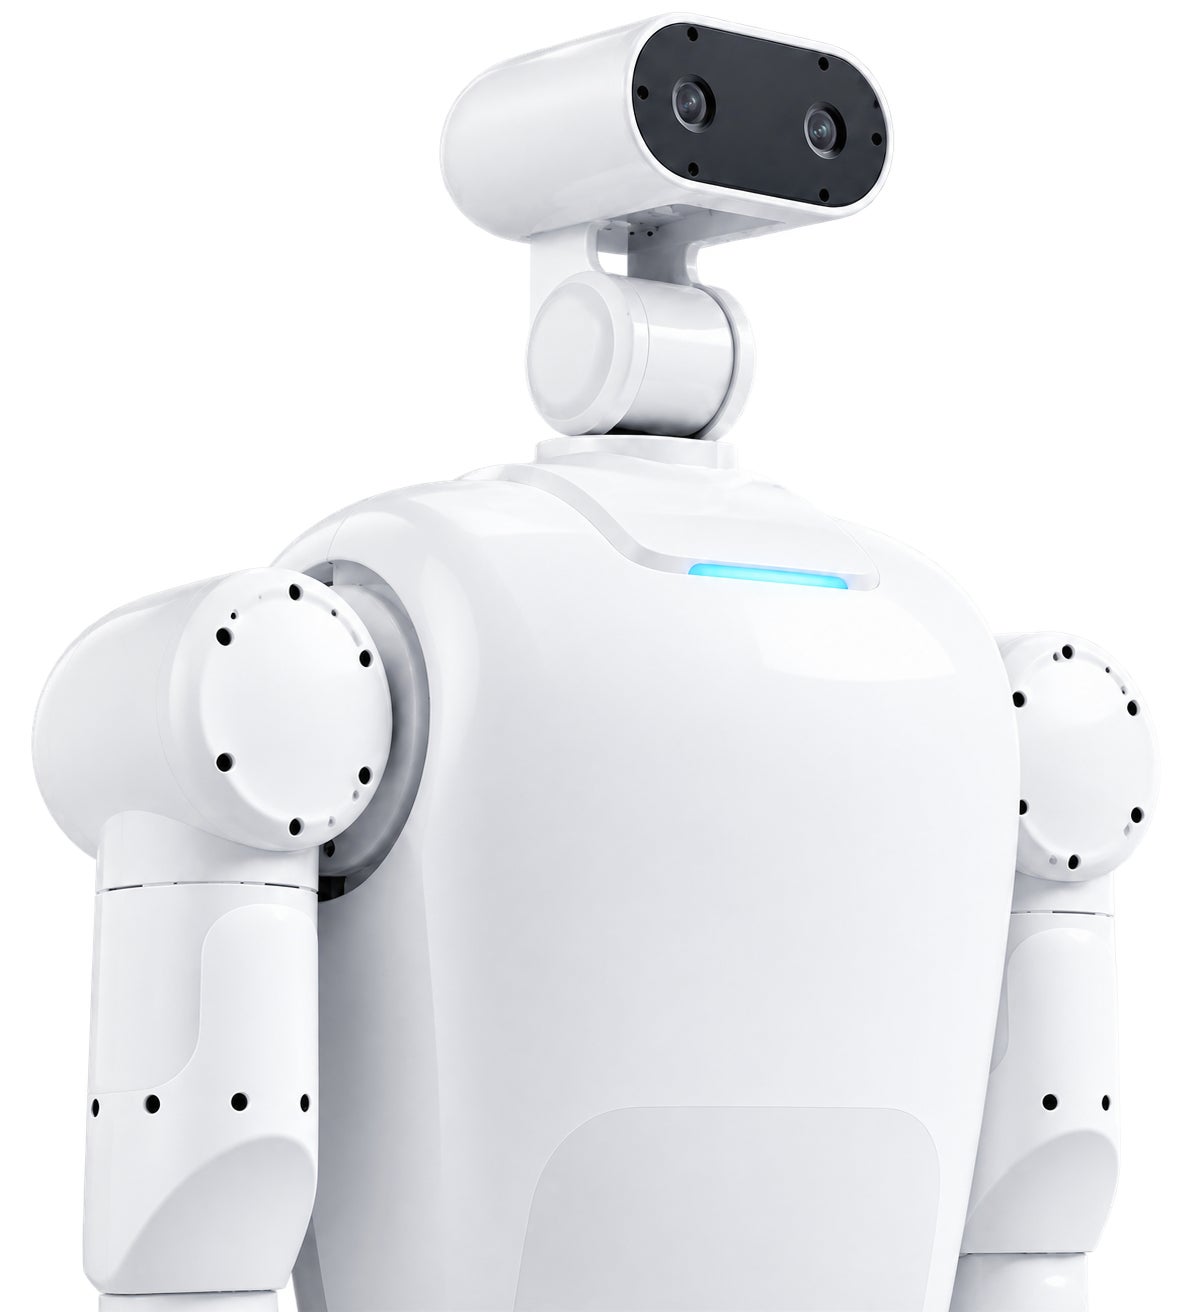
HA1のベースとなる7軸ロボットアームは、AGIRobotsが開発する据え置き型セミヒューマノイドロボットの左右両腕にも採用しています。
また、移動型セミヒューマノイドロボット「AGIRobots Worker」についても、今後同アームをベースとした構成へ統一する予定です。
AGIRobots自身がヒューマノイドロボットへ搭載して開発・評価するアームを、単体製品としても提供することで、アーム単体での研究・開発成果を将来的なヒューマノイドシステムへ展開できる共通基盤を目指します。
Physical AI研究からロボット組み込みまで
HA1では、以下のような用途での利用が可能です。
-
Physical AI・ロボットAIの研究開発
-
VLA(Vision-Language-Action)モデルの実機検証
-
テレオペレーションによるロボット操作
-
ロボット学習用データの収集
-
接触を伴うマニピュレーション研究
-
ヒューマノイドロボットの研究開発
-
自社ロボットへのアーム組み込み
-
AGV・AMR・移動ロボットへの双腕・単腕システムの搭載
-
製造・物流等の現場におけるPoC
単なる「物を動かすためのロボットアーム」だけではなく、AIが実世界へ働きかけるための「身体」として利用できるハードウェアを目指します。
AGIRobotsについて
AGIRobots株式会社は、ヒューマノイドロボティクスおよびPhysical AI領域の研究開発・製品開発を行うロボティクス企業です。
ロボットアーム、据え置き型・移動型セミヒューマノイドロボットに加え、遠隔操作、データ収集、模倣学習、VLA、強化学習、シミュレーション、実機評価など、ロボットの身体と知能を一体として開発しています。
ハードウェア単体の提供だけでなく、企業の現場課題を起点としたPoC、技術検証、ロボット受託開発、Physical AI開発、現場導入までを支援します。
会社名
AGIRobots株式会社
代表者
代表取締役 赤見坂 篤記
設立
2024年10月17日
本社
〒466-0064
愛知県名古屋市昭和区鶴舞1丁目2-32
事業領域
ヒューマノイドロボティクス / Physical AI / ロボット開発
本件に関するお問い合わせ
HA1の導入、評価用途での少数導入、複数台導入、カスタム仕様、自社ヒューマノイド・ロボットへの組み込み等については、AGIRobotsまでお問い合わせください。
HA1 製品ページ:
https://www.agirobots.com/jp/products/arm/
AGIRobots株式会社
https://www.agirobots.com/
すべての画像
