カナダのトロントで開催される「ROSCon Global 2026」にTriOrbの藤田 智哉が登壇
株式会社TriOrb(本社:福岡県北九州市小倉北区、代表取締役CEO:石田 秀一)より、ソフトウェア開発 フェローの藤田 智哉がカナダのトロントで9月22日~24日に開催される「ROSCon Global 2026」に登壇いたします。
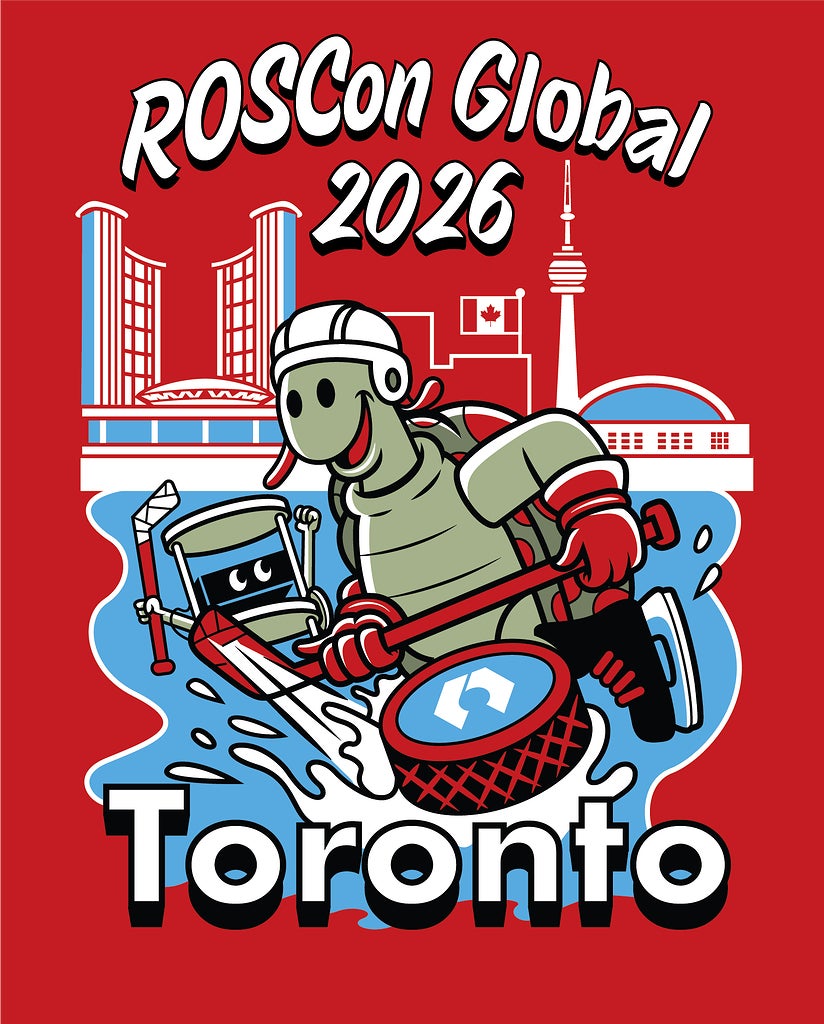
ROSConとは、世界中のロボット開発者や研究者が集結する、オープンソースのロボット用ミドルウェア「ROS(Robot Operating System)」に関する世界最大級の国際カンファレンスです。最新の技術アップデートの共有や、業界をリードするエンジニア同士のネットワーキングを通じて、グローバルなロボットエコシステムの発展と技術革新を牽引する活動を行っています。
■「ROSCon Global 2026」登壇セッション
タイトル: 「ros2log new CLI and rcl_logging_implementation for Lyrical Luth」
日時: 2026年9月23日(水)16:00~16:20(現地時間)
会場: Sheraton Centre Toronto Hotel・Grand Ballroom East
概要: ROS 2 の最新リリース「Lyrical Luth」に搭載される、ロギング関連の2大新機能を紹介
ROSCon Global 2026公式HP: https://roscon.ros.org/2026
主催: Open Robotics
■藤田 智哉プロフィール
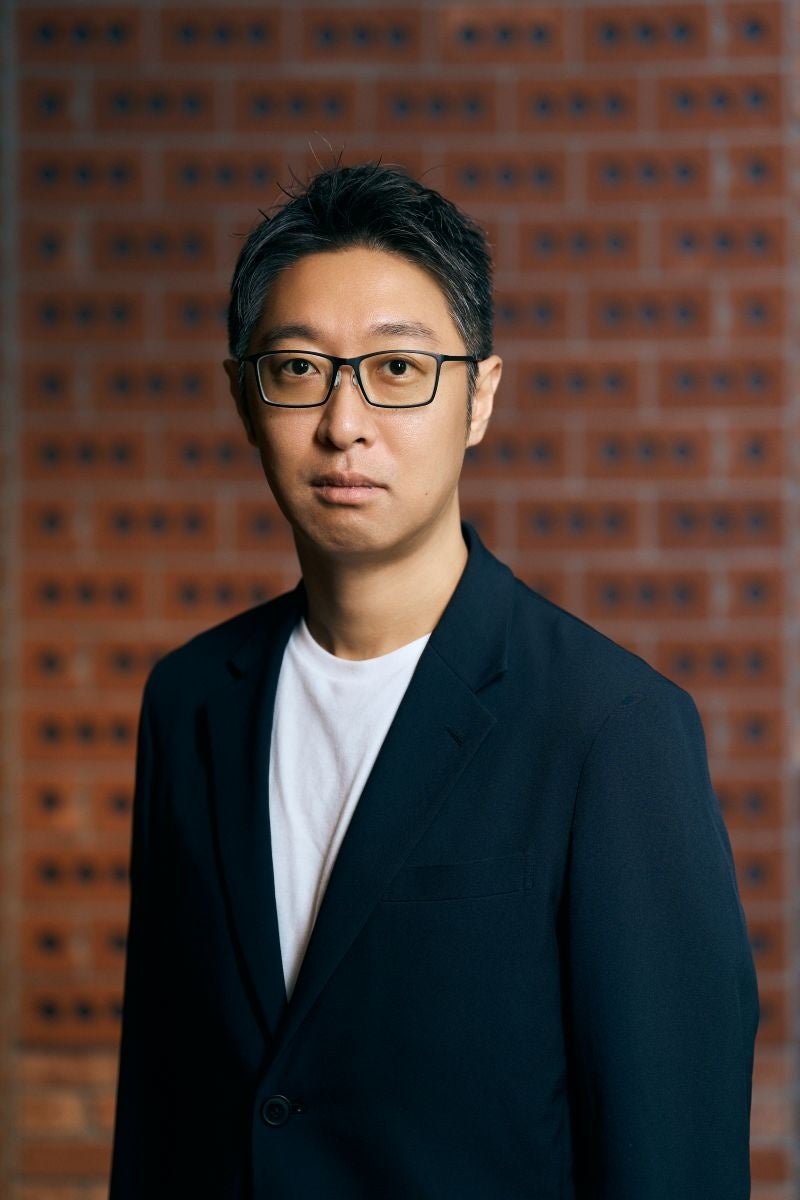
Linuxカーネルを起点に、コンシューマー向けロボットやドローンなど新規プロダクトの立ち上げに従事。エッジからクラウドネイティブ基盤まで横断し、システム全体の設計・開発を手がけてきた。ロボット開発のオープンソースミドルウェア「ROS」の開発に10年以上携わり、現在はプロジェクト全体の技術方針を決める ROS PMC(Project Management Committee)メンバーを務める。ROSConプログラム委員、KubeEdge SIG-Robotics Co-Chair。2026年7月、TriOrb入社。ソフトウェア開発のフェローとして、ロボット制御に用いているROS 2の設計見直しなどを担当している。
株式会社TriOrb(トライオーブ)について
TriOrbは、2023年2月に創業、AISol(AIST Solutions)スタートアップ認定/九州工業大学発のスタートアップです。独自開発の球駆動式全方向移動機構「TriOrb BASE」を基盤に、製造業の現場で求められる変種変量生産、労働人口の減少、DX推進に対応するため、工程間搬送による自動化や、複数台で搬送を行う協調搬送システムを活用した柔軟で拡張性の高いフレキシブルな生産ラインの実現を目指します。
事業内容: 球駆動式全方向移動プラットフォーム「TriOrb BASE」の開発・製造・販売
Facebook: https://www.facebook.com/profile.php?id=61565888884159
LinkedIn: https://linkedin.com/company/triorb
このプレスリリースには、メディア関係者向けの情報があります
メディアユーザー登録を行うと、企業担当者の連絡先や、イベント・記者会見の情報など様々な特記情報を閲覧できます。※内容はプレスリリースにより異なります。
すべての画像
