スペースデータ、布や液体の揺れ、接触の力を比べられる物理シミュレーションデモ6種を公開
〜布の持ち上げ・液体の運搬・両手でのふた開け、表面の追従・形の切り替え・振動の吸収の6つの場面で、手の動きだけでは決まらない作業の成否を独自の簡略物理モデルでシミュレーション〜
株式会社スペースデータ(本社:東京都港区、代表取締役社長:佐藤航陽、以下「スペースデータ」)は、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」で想定する導入前検証の考え方を示す物理シミュレーションデモ6種を公開しました。布や液体のように形が変わる物、ふたと容器のように力を及ぼし合う物、凹凸のある表面や振動を対象に、動かし方や支え方、力のかけ方、構造の条件を変えたときの違いを、手に返る力や残る揺れ、物体の状態で比べられます。各デモの内容は、専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介しています。
背景
人手不足を背景に、物流倉庫や工場、施設でロボットの導入が進んでいます。一方で、柔らかい物や液体を扱う、両手で物を扱う、道具を使って物の表面に触れるといった作業には、手の位置だけでは決まらない難しさがあります。ロボットの手が決められた位置を正しく通っても、布の形や液体の揺れには直前の動きが残り、支え方が弱ければ回したつもりのふたが本体ごと回り、表面の凹凸によって押しつける力が変わります。手の位置や軌道だけを見ていては、作業がうまくいったかどうかを判断できません。
こうした認識のもと、スペースデータは、ロボットの動作が成功するか失敗するかを分ける条件を、導入前に関係者が同じ画面で確かめられる物理シミュレーションデモを開発しています。今回公開した6種は、いずれも、そのほかの条件をそろえたうえで、動かし方や支え方、力のかけ方、構造の条件などを変えた2つの場合(AとB)を比較し、手に返る力、物体の変形や揺れ、作業の結果の違いを物理計算で示すことを共通のテーマにしています。
公開した物理シミュレーションデモ6種
【形が変わる物を扱う】DrapeLab(布の持ち上げと揺れ)/SloshLab(液体を揺らさずに運ぶ)
【力のかけ方・受け止め方で結果が変わる】TwistLab(両手でのふた開け)/SurfaceLab(凹凸のある面のなぞり)
【構造や腕の働きで振る舞いを変える】SnapLab(形が一気に切り替わる構造)/ResonanceLab(腕による振動の吸収)
【形が変わる物を扱う】
1. DrapeLab|手を止めても、布は動き続ける
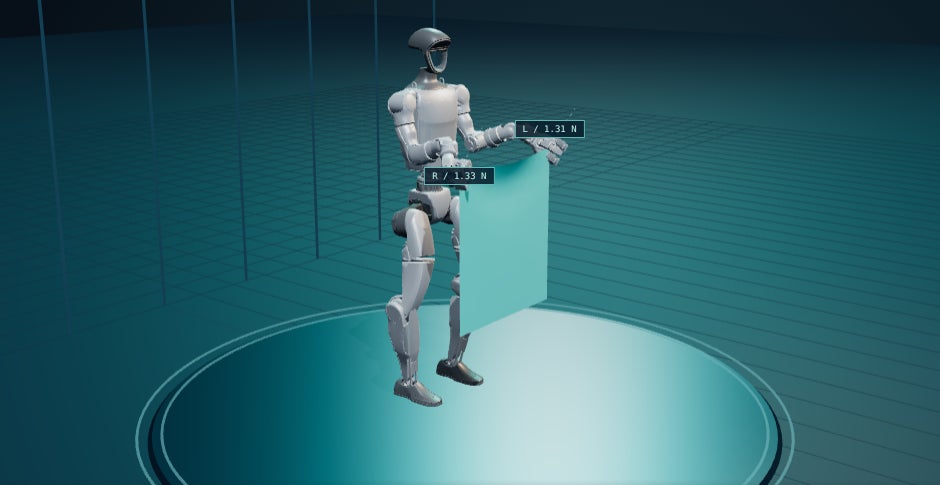
概要:人型ロボットが両手で布を持ち上げて動かす場面を、布の変形、手に返る力、停止後に残る動きの観点から比べるデモです。布の性質、初期の形、手の到達点は共通のまま、短時間で急に動かす場合(A)と、時間をかけて滑らかに動かす場合(B)で、布の各部の伸び、左右の手に返る力の合計、手を止めた後に布に残る運動エネルギーを示します。両手が同じ場所に戻っても、布の形と速度には直前の動かし方が残ることを確かめられます。布の質量、変形のしやすさ、揺れの収まりやすさは個別に変えられます。
2. SloshLab|運ぶのは容器、制御したいのは波
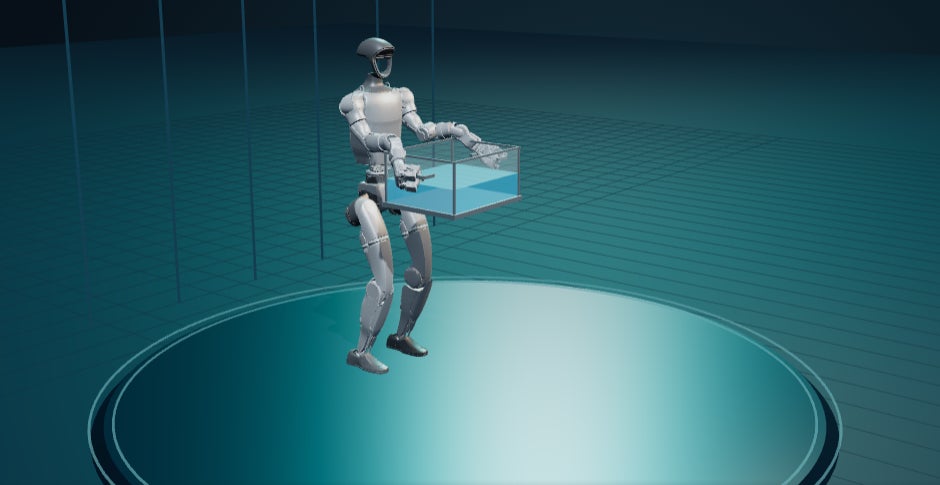
概要:人型ロボットが液体の入った容器を運ぶ場面で、停止後に残る液面の揺れを比べるデモです。同じ液体・容器・搬送距離で、通常の動かし方で運ぶ場合(A)と、液体が揺れる固有の周期に合わせて動作を整える場合(B)で、液面の断面、容器の壁際での液面の上下、停止後に残る波の大きさを示します。液体の深さ、移動にかける時間を変えられるほか、Bで液体の周期の見積もりを外した場合も試せます。
【力のかけ方・受け止め方で結果が変わる】
3. TwistLab|回す手より、支える手で結果が変わる
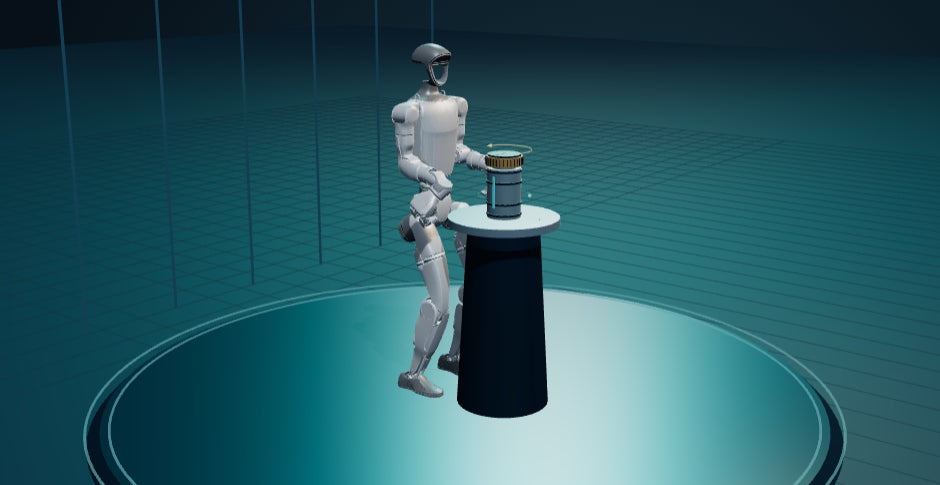
概要:人型ロボットが片手で容器を支え、もう片方の手でふたを回して開ける場面を、摩擦と反力の観点から比べるデモです。ふたを回す目標動作と制御条件は共通のまま、容器を支える力が弱い場合(A)と、しっかり支える場合(B)で、支える手の摩擦で受け止められる回転力(トルク)の余裕、ふたと容器本体の間で実際に回った角度、ふたのロックが外れたかどうかを示します。支える力が弱いと、ふたが本体ごと回り、回す動作を終えてもロックが外れないことを確かめられます。支える力、支える側の摩擦係数、ふたを回すのに必要な力(ロックの抵抗)は個別に変えられます。
4. SurfaceLab|同じ場所を通っても、触れ方は同じとは限らない
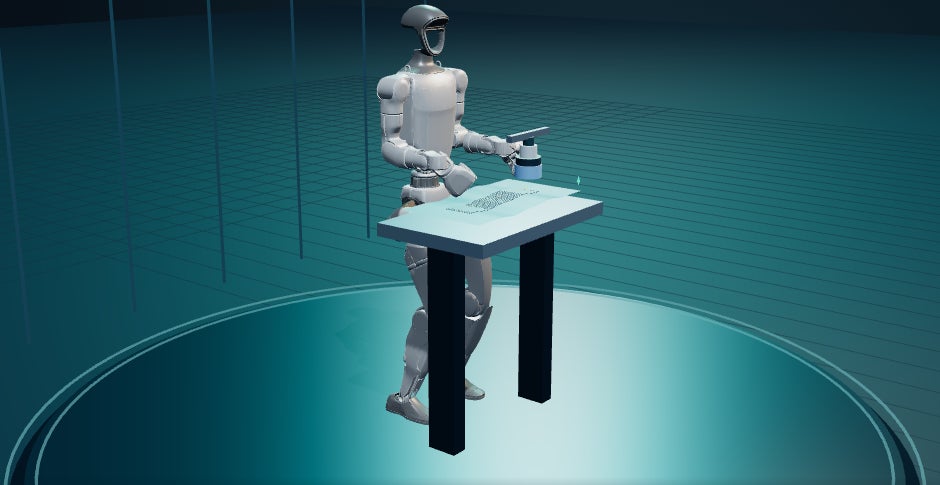
概要:人型ロボットが凹凸のある面を工具でなぞる場面を、面に押しつける力の観点から比べるデモです。なぞる経路、面の形、目標とする押しつけ力は共通のまま、平らな面を想定した一定の高さで動かす場合(A)と、押しつけ力のずれを見ながら高さを補正する場合(B)で、押しつけ力の時間変化、面の断面と工具の位置、目標の力からのずれを示します。面の凹凸の大きさ、接触部の硬さ、目標とする押しつけ力は個別に変えられます。
【構造や腕の働きで振る舞いを変える】
5. SnapLab|小さな押し力、大きな形の切替
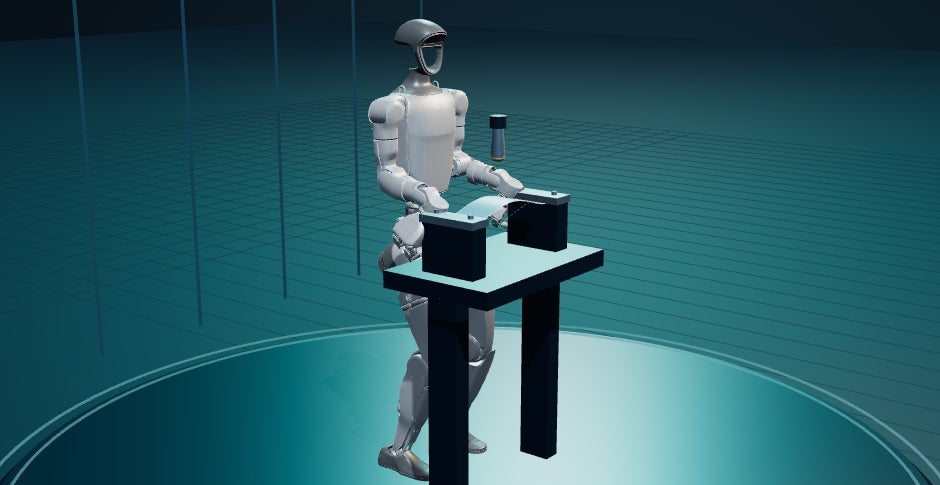
概要:2つの安定した形を持つ弾性構造を人型ロボットが押し、形が一気に反転する「スナップスルー」を体験できるデモです。押す力や構造の重さ、揺れの収まりやすさは共通のまま、形を切り替えるのに越える必要があるエネルギーの山(障壁)が標準の場合(A)と、低く調整した場合(B)で、エネルギーの山を越える様子、力を抜いた後に形が保たれるか、切り替わる際の運動エネルギーを示します。障壁を低くすると小さな力で切り替えられる一方、元の形に戻すための障壁も低くなることを確かめられます。最大の押し力、Bの障壁の高さ、揺れの収まりやすさは個別に変えられます。
6. ResonanceLab|腕が動き、揺れを吸収する
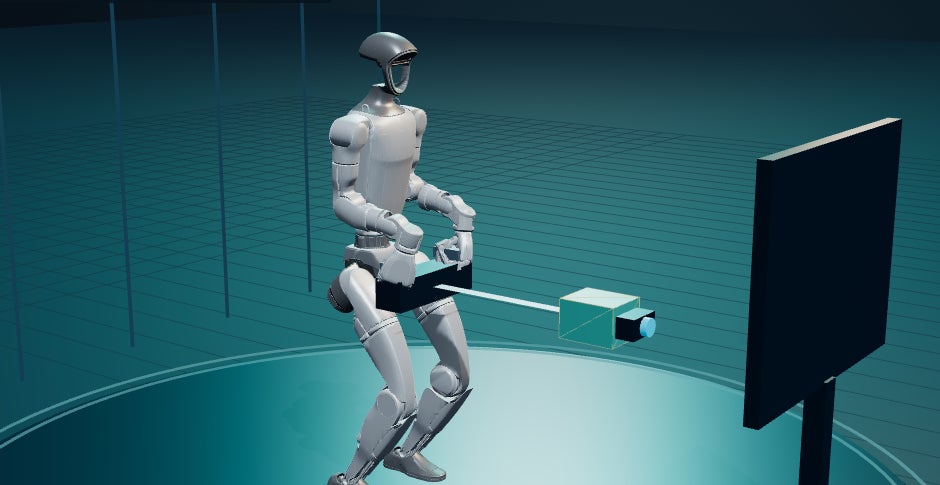
概要:人型ロボットが柔らかくしなる工具を持ち、外から加わる揺れに対して、ロボットの腕自体が揺れを吸収する様子を比べるデモです。腕と工具、外から加える力は共通のまま、腕に揺れを抑える働きを加えない場合(A)と、手先の速度に応じて逆向きの力を返す場合(B)で、外からの力を止めた後に揺れのエネルギーが減っていく様子、工具の先端と手先の動き、腕が吸収したエネルギーを示します。外から加える揺れの周波数と力の大きさ、Bで揺れを抑える働きの強さは個別に変えられます。
デモの紹介ページ
RobotBrain Concept & Catalog「物理実験」:https://catalog.robotbrain.space/#catalog
RobotBrainについて
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新します(Real to Sim)。
URL:https://catalog.robotbrain.space/
関連リリース:スペースデータ、ロボットの現場実装基盤「RobotBrain」を提供開始(2026年10月1日)
https://prtimes.jp/main/html/rd/p/000000218.000080352.html
関連リリース:スペースデータ、ロボットの導入前に台数や配置、死角を比べられる「RobotBrain」の検証デモ7種を公開(2026年10月8日)
https://prtimes.jp/main/html/rd/p/000000220.000080352.html
関連リリース:スペースデータ、ロボットが失敗する条件を比べられる物理シミュレーションデモ9種を公開(2026年10月14日)
https://prtimes.jp/main/html/rd/p/000000229.000080352.html
今後の展望
スペースデータは、物流や施設の現場でロボットの成否を分ける条件を物理シミュレーションで確かめる題材を拡充し、RobotBrainの導入前検証に生かしていきます。個別の現場の物や作業の条件に合わせた検証については、お問い合わせフォームよりご相談ください。
株式会社スペースデータについて
株式会社スペースデータは、宇宙を誰もが活用できるインフラへと変える「宇宙の民主化」を使命に、宇宙をはじめとするあらゆる空間の知能化(MAKE SPACE INTELLIGENT)に取り組むテクノロジースタートアップです。
空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする「空間知能」の技術を活用して、宇宙開発から都市開発、防災、安全保障まで、次の未来を支えるデジタルプラットフォームの構築を国内外で進めています。
スペースデータの公式サイトでは、「NEWS」にて最新の取り組みや発表をご紹介しています。詳細は https://spacedata.jp/news をご覧ください。
社名:株式会社スペースデータ
代表:佐藤航陽
所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
資本金:15億1300万円
事業内容:宇宙開発に関わる投資と研究
NEWS:https://spacedata.jp/news
LinkedIn:https://www.linkedin.com/company/spacedatajp/
採用情報:https://www.wantedly.com/companies/spacedata/projects
本件に関するお問い合わせ
下記のお問い合わせフォームからご連絡ください。
すべての画像
- 種類
- 商品サービス
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発ネットサービス
- 関連リンク
- https://spacedata.jp
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
