スペースエントリ―「猫の着地」に学ぶ宇宙用人型ロボット地上試験モデル完成!動作検証を開始~第70回宇宙科学技術連合講演会にて実機展示と動作デモを実施~
地上試験モデルでの検証を重ね、機体の高度化と宇宙環境を想定した開発を進め、民間宇宙ステーションでの活用や、宇宙フィジカルAIの実装基盤への発展を目指す
スペースエントリー株式会社(本社:茨城県つくば市、代表取締役CEO:熊谷亮一)は、ライトキューブ宇都宮で開催されている「第70回宇宙科学技術連合講演会」において、宇宙用人型ロボットの地上試験モデルの実機と試験装置を展示いたします。展示エリアは、「いばらき宇宙ビジネス創造コンソーシアム」となります。初日を迎えた会場では、宇宙ロボットの「通信」と「制御」を支える共通基盤の実現に向けた取り組みを紹介し、動作デモも実施いたしました。
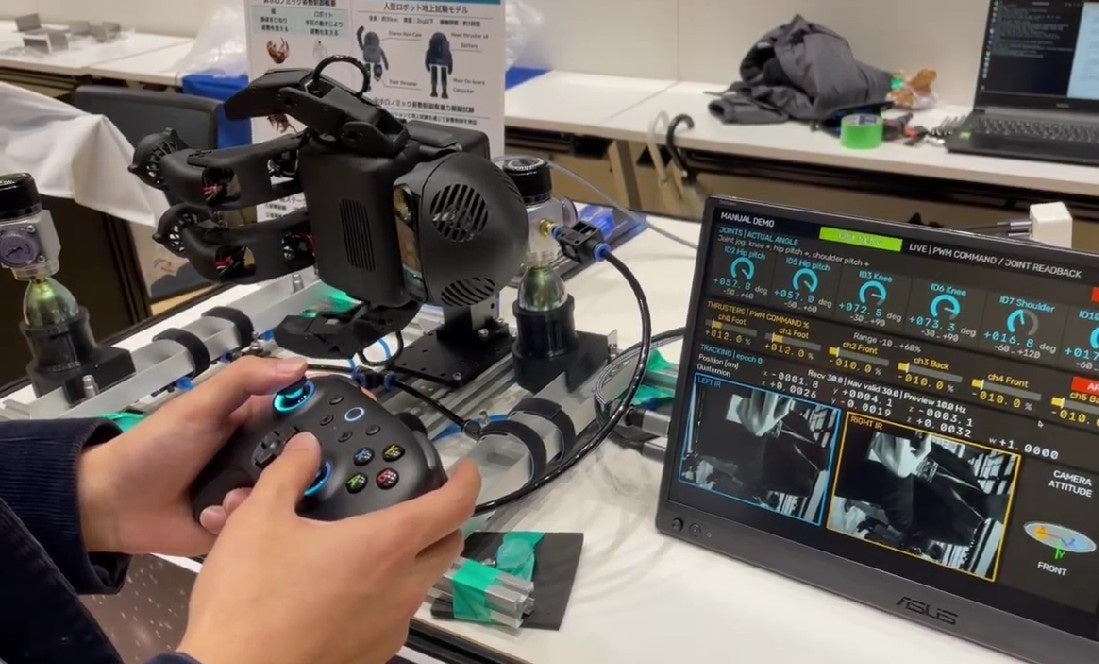
開発構想から、実際のロボットを用いた検証へ
本開発は、「茨城県令和8年度戦略分野新製品開発促進事業補助金」の採択を受けて進めているものです。当社は、将来の民間宇宙ステーションでの活用を見据え、ロボット自身の手足の動きで姿勢を変える「姿勢制御技術」と、宇宙と地上の通信遅延に対応する「遠隔操作技術」の開発に取り組んでいます。今回の展示では、これらの開発のうち姿勢制御の検証に用いる人型ロボットの地上試験モデルと試験装置を紹介パネルに加えて実機を展示することで、宇宙での動作を地上でどのように検証するのか、その具体的な仕組みをご覧いただけます。
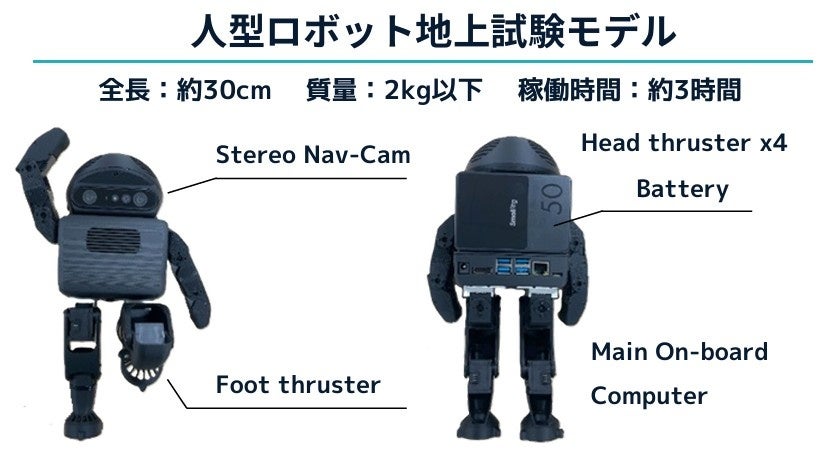
「猫ひねり」の原理を、宇宙での姿勢制御へ
神戸大学の久保勇貴特命助教が研究を進める「非ホロノミック姿勢制御」とは、高所から落下した猫が空中で身体をひねり、自らの身体運動だけで姿勢を反転して着地するように、ロボット自身の手足の動きのみによって、ロボットの姿勢を変化させることができる制御です。推進剤を消費することなく迅速に姿勢を変更できるため、宇宙ロボットの質量効率の良い運用や機体制御能力の向上が期待できます。
本事業では、この非ホロノミック姿勢制御を活用し、燃料を必要としない人型ロボットの姿勢制御シミュレーション技術の試作・実証を進めています。本技術を確立することで、宇宙ロボットの長寿命化、運用コスト低減、より安全で柔軟な宇宙活動の実現を目指します。
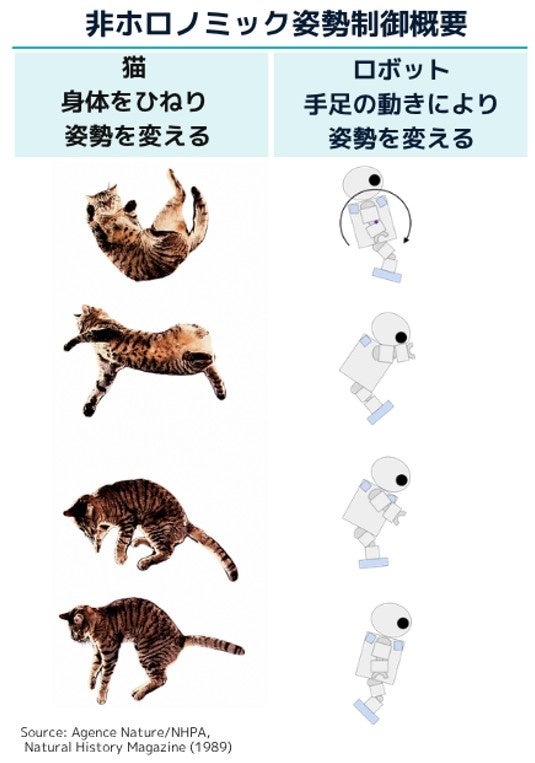
宇宙で動く。地上とつながる。
当社が目指すのは、多様な宇宙ロボットの「通信」と「制御」を支える共通基盤の構築です。
今後は、地上試験モデルとシミュレーションによる検証を重ね、機体の高度化と宇宙環境を想定した開発を進めます。2030年度の国際宇宙ステーション(ISS)での軌道上実証を目標に、民間宇宙ステーションでの活用や、宇宙Physical AI(フィジカルAI)の実装基盤への発展を目指します。
会場では、製作したロボットと試験装置を間近にご覧いただけます。「いばらき宇宙ビジネス創造コンソーシアム」までお立ち寄りください。
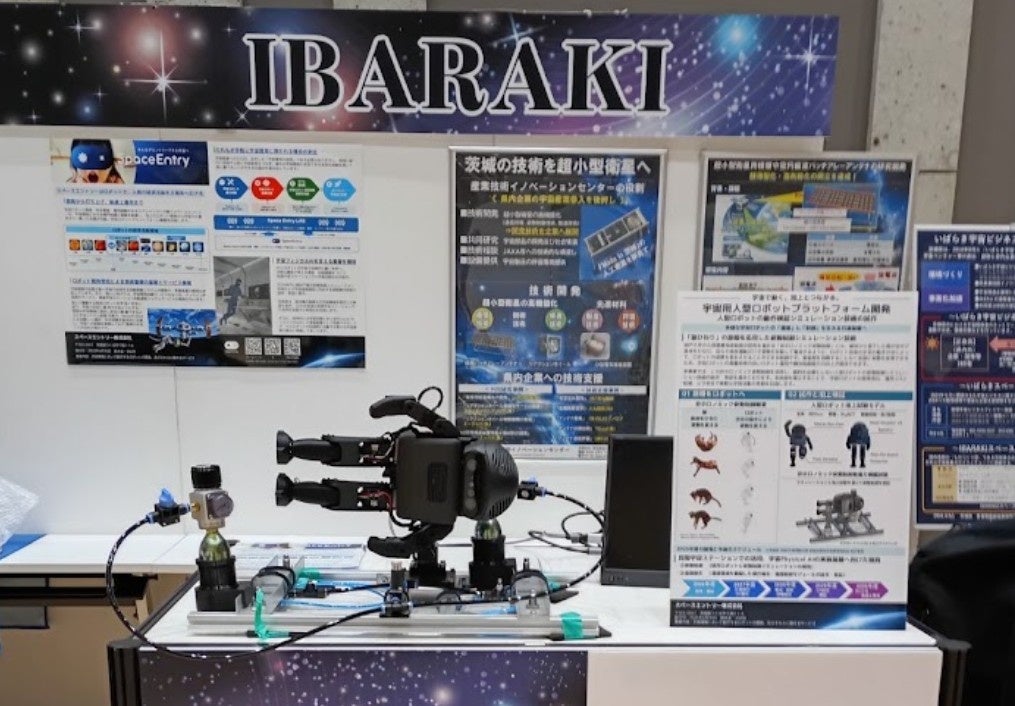
第70回宇宙科学技術連合講演会 出展概要
・大会会期:2026年11月10日(火)~13日(金)
・会 場:ライトキューブ宇都宮(栃木県宇都宮市)
・出展場所:「いばらき宇宙ビジネス創造コンソーシアム」ブース内
・出展企業:スペースエントリー株式会社
・展示内容:人型ロボット地上試験モデル、姿勢制御の検証に用いる試験装置、開発紹介パネル
・動作デモ:①11月10日(火)12:00~13:00
②11月11日(水)12:30~13:30
③11月12日(木)13:30~14:30
④11月13日(金)11:30~12:30
※来場方法・参加登録については、大会公式サイトをご確認ください。
(公式サイト:https://smartconf.jp/content/sstc70/)
関連プレスリリース(2026年7月13日発表)
このプレスリリースには、メディア関係者向けの情報があります
メディアユーザー登録を行うと、企業担当者の連絡先や、イベント・記者会見の情報など様々な特記情報を閲覧できます。※内容はプレスリリースにより異なります。
すべての画像
- 種類
- イベント
- ビジネスカテゴリ
- 電子部品・半導体・電気機器ネットワーク・ネットワーク機器
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
