スペースデータ、ハエの感覚や神経回路の使い方で行動の違いを比べる物理シミュレーションデモ4種を公開
〜匂いの探索・脚の接触・目に映る動き・神経回路への介入の4つの場面で、情報や回路の使い方を変えた2つの場合を同じ条件で比べ、行動の違いを簡略化したモデルで示す〜
株式会社スペースデータ(本社:東京都港区、代表取締役社長:佐藤航陽、以下「スペースデータ」)は、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」の物理シミュレーションデモとして、ハエが感覚と身体の情報、神経回路をどう使って動くかを比べるデモ4種を公開しました。匂いをたどる探索、凹凸のある地面での歩行、目に映る動きの検出、神経回路に手を加えたときの向きや移動軌跡の変化の4つの場面で、情報や回路の使い方を変えた2つの場合(AとB)を比較し、行動の違いを示します。各デモの内容は、専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介しています。
背景
人手不足を背景に、物流倉庫や工場、施設でロボットの導入が進んでいます。一方で、現場では、センサーの信号が途切れる、足元の状態が一定でない、周囲や自分自身が動いているといった状況を避けられません。ロボットが得た情報を、どのような時間の幅で、どう組み合わせて動きに変えるかによって、同じ環境でも結果が変わります。
小さな昆虫は、限られた感覚と小さな神経系で、途切れがちな匂いをたどったり、凹凸のある地面を歩いたり、周囲の動きに合わせて向きを変えたりしています。こうした認識のもと、スペースデータは、ロボットの動作の成否を分ける条件を導入前に確かめる物理シミュレーションデモの題材を、生物が感覚と身体の情報を使って動く仕組みにも広げました。今回公開した4種は、いずれも、そのほかの条件をそろえたうえで、感覚の情報や神経回路の使い方を変えた2つの場合(AとB)を比較し、行動の違いを示します。
公開した物理シミュレーションデモ4種
PlumeLab(匂いをたどる探索)/ReflexLab(脚の接触と姿勢)/VisualCircuitLab(目に映る動きの検出と旋回)/CircuitLab(神経回路への介入と、向きや移動軌跡の変化)
1. PlumeLab|匂いが途切れても、履歴で探す
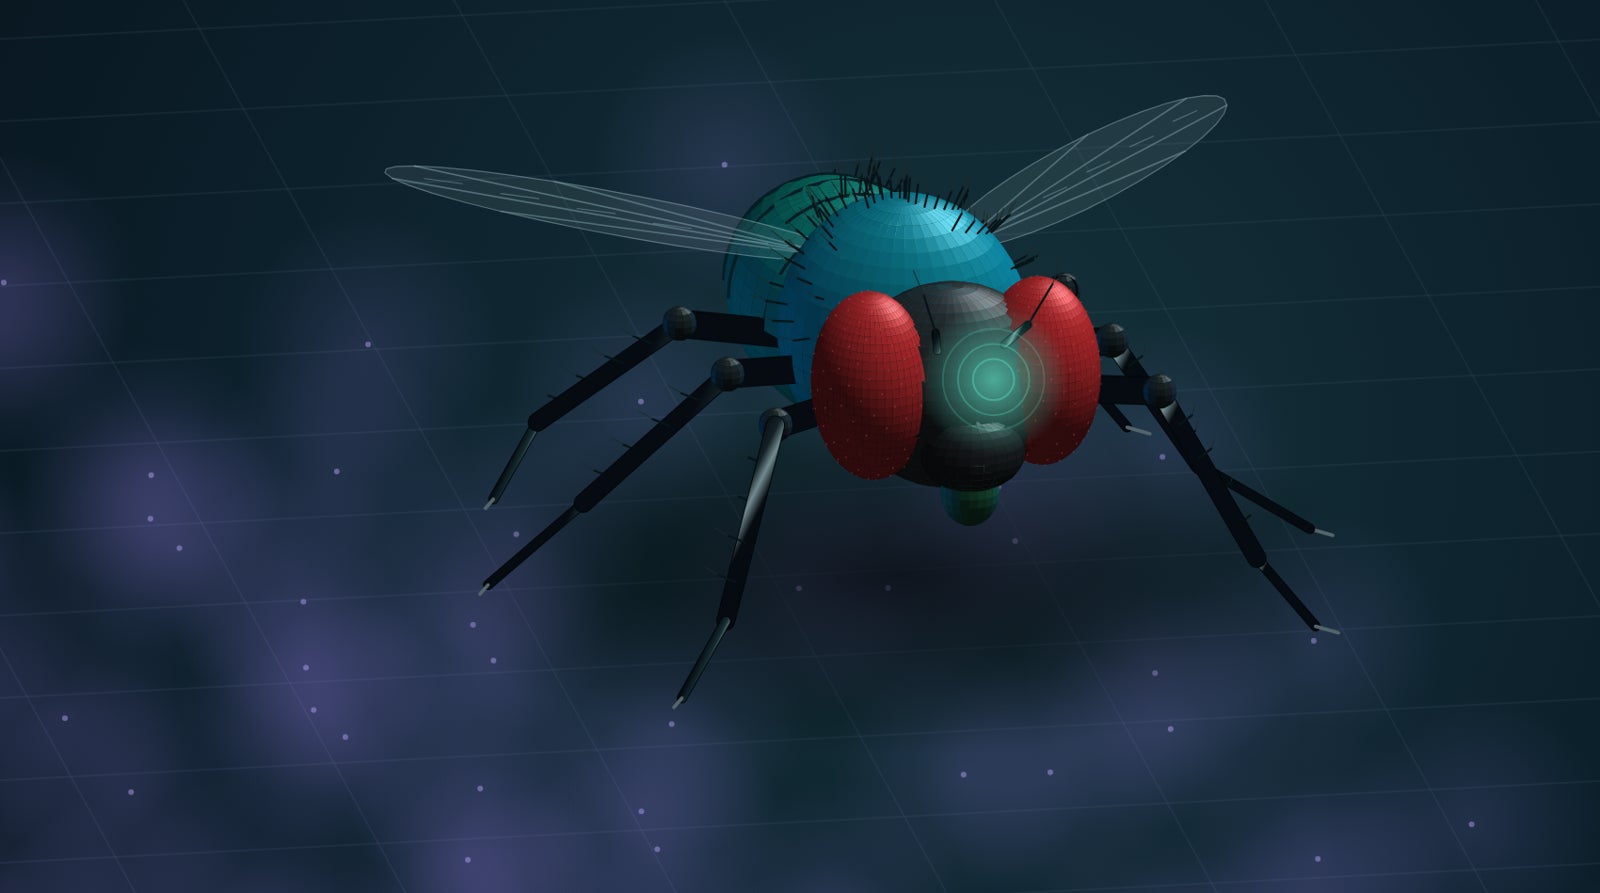
概要:ハエが、流れに乗って届く匂いをたどり、匂いの発生源を探す場面を比べるデモです。匂いの流れ、出発点は共通のまま、匂いが届く頻度や匂いを感じている時間の割合といった直前までの履歴を使って向きを変える場合(A)と、いま匂いを感じているかどうかだけで向きを変える場合(B)で、歩いた軌跡と、匂いの発生源までの距離を示します。匂いの流れは、途切れ途切れに届く流れ、連続した流れ、蛇行する流れの3種類から選べます。
2. ReflexLab|脚で感じた接触が、姿勢を変える
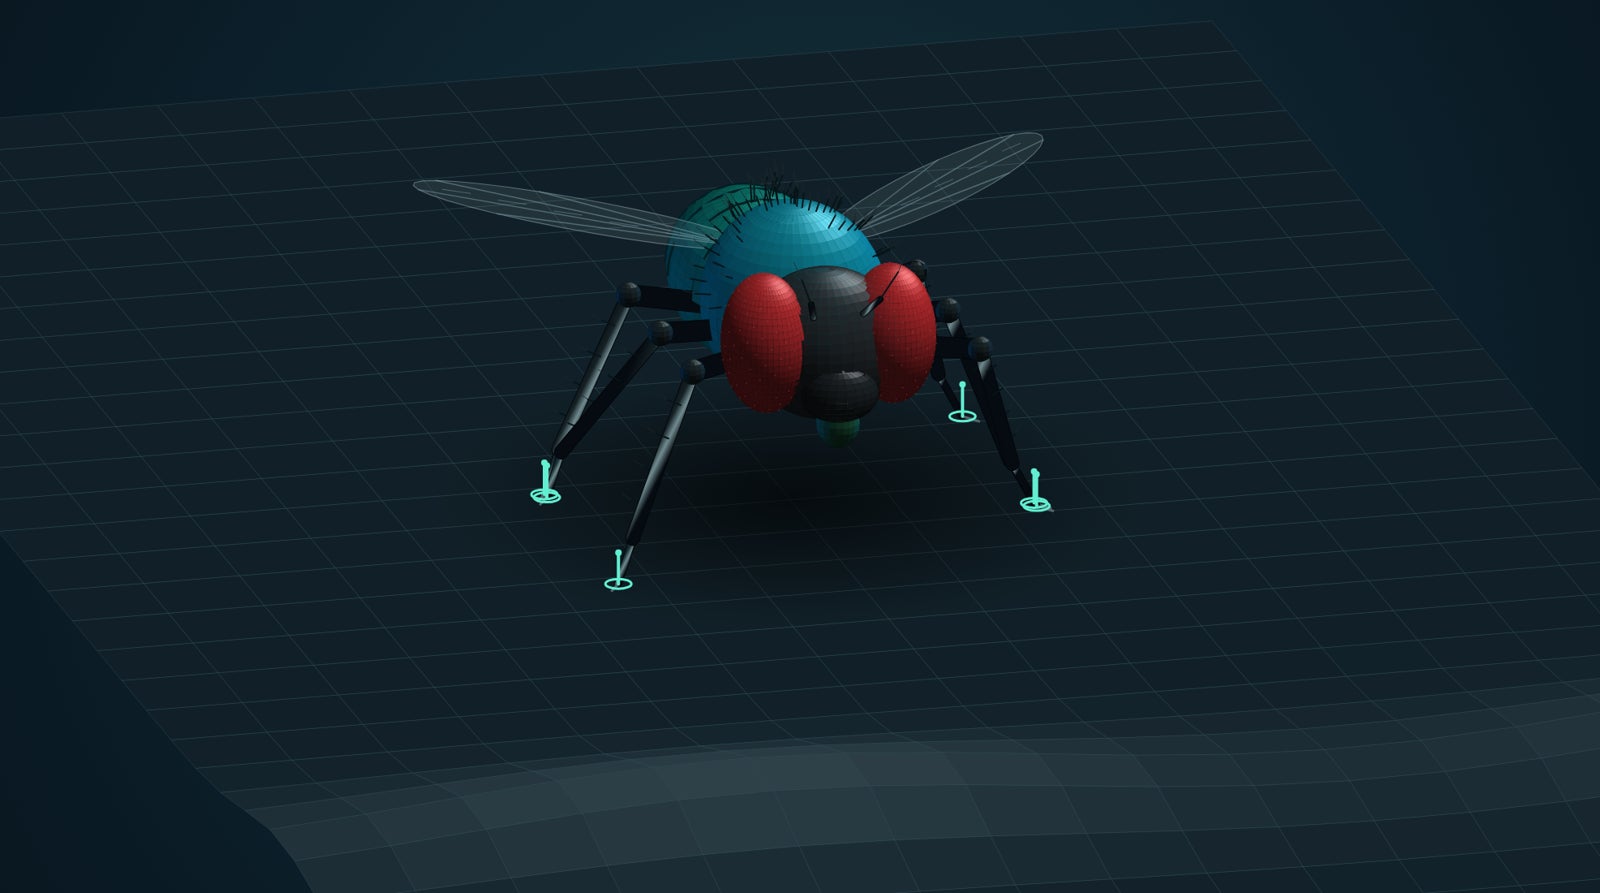
概要:ハエが凹凸のある地面を歩く場面で、脚が地面に触れた感覚が体の揺れをどう変えるかを比べるデモです。地形と歩行のリズムは共通のまま、脚の接触を感じて脚の伸びを補正する場合(A)と、歩行のリズムだけで歩く場合(B)で、6本の脚それぞれが受ける力、胴体の傾き、胴体の揺れの大きさを示します。地形は、左右で高さの異なる隆起、点在する小さな隆起、平らな地面(比較用)から選べます。
3. VisualCircuitLab|時間差が、動きの方向を生む
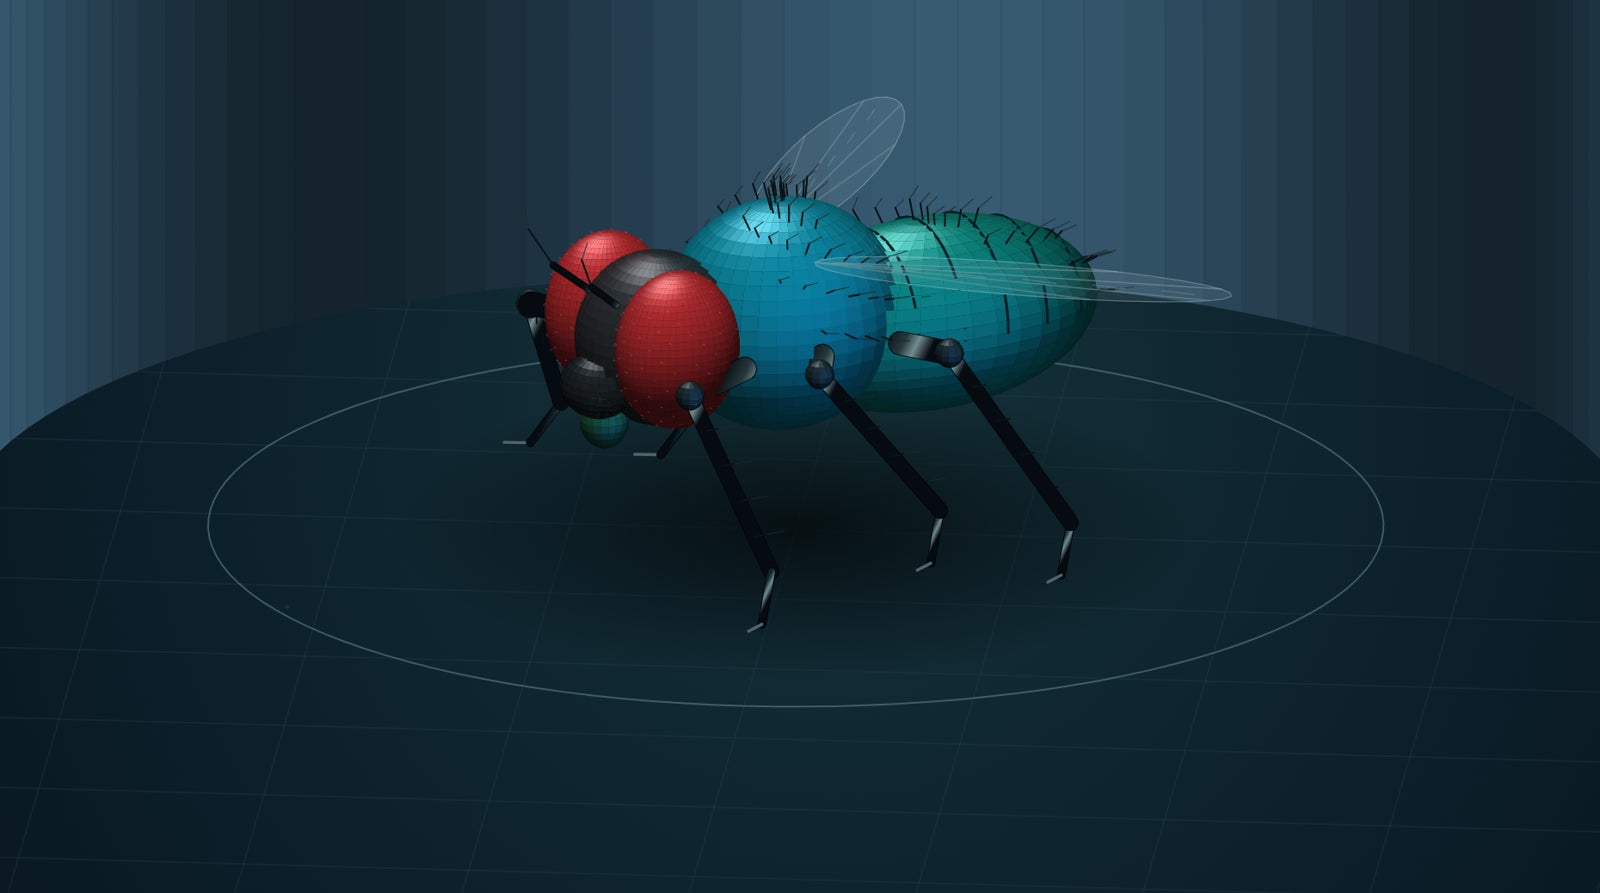
概要:ハエの目に映る明暗の模様が動く場面で、隣り合う視覚の入力の時間差から動きの向きを捉え、体の向きを変える仕組みを比べるデモです。模様と体の初期の向きは共通のまま、隣り合う入力の信号に時間差をつける場合(A)と、時間差をなくす場合(B)で、ハエから見た明暗、動きの向きの検出、体が回る速さを示します。模様の流れる向きを一定の間隔で反転させる条件のほか、模様を動かすと同時に明暗を反転させると、モデルが捉える動きの向きが逆になる場合がある「逆φ(ファイ)」と呼ばれる現象を、計算で確かめる条件も選べます。
4. CircuitLab|回路を変えて、行動で確かめる
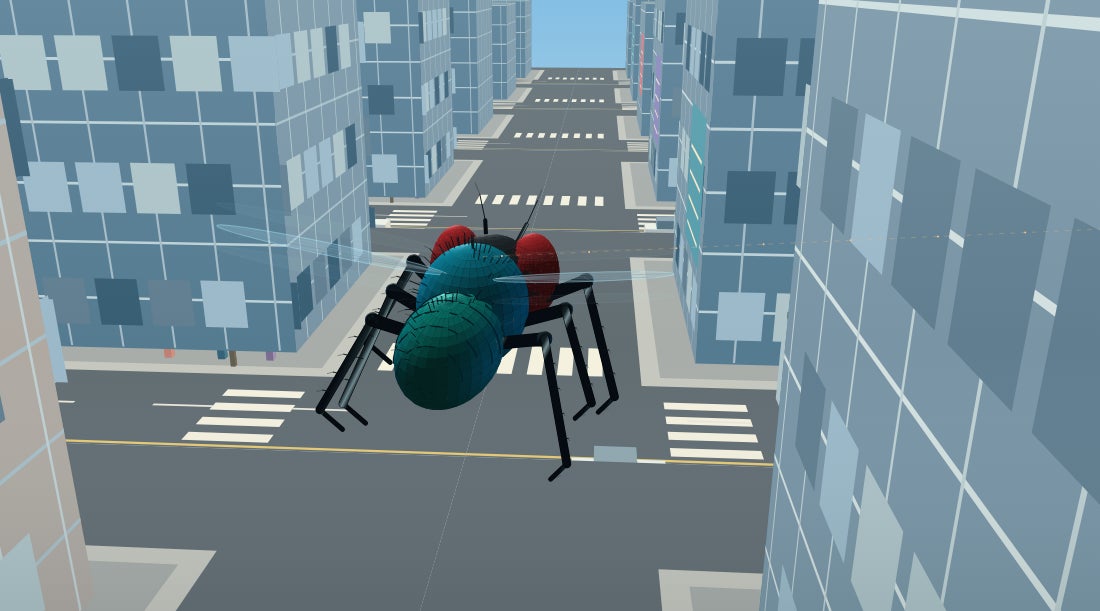
概要:架空の街を飛ぶように表示した仮想のハエで、神経回路の簡易モデルの一部を変えたときに、向きや移動軌跡がどう変わるかを比較するデモです。身体のモデル・初期条件・外部から与える目標は共通にし、もとの回路のまま動く場合(A)と、回路に手を加えた場合(B)で、移動軌跡、体の向き、旋回の強さ、左右の出力の差を示します。手の加え方は、目標の向きの表現を書き換える、左側の出力の経路を止める、非線形な処理を外す、の3種類から選べます。回路の表示は、計算で求めた信号の変化を模式的に示したもので、街の中を動く様子とひとつの画面で見比べられます。
デモの紹介ページ
RobotBrain Concept & Catalog「物理実験」:https://catalog.robotbrain.space/#catalog
RobotBrainについて
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新します(Real to Sim)。
URL:https://catalog.robotbrain.space/
関連リリース:スペースデータ、ロボットの現場実装基盤「RobotBrain」を提供開始(2026年10月1日)
https://prtimes.jp/main/html/rd/p/000000218.000080352.html
関連リリース:スペースデータ、ロボットの導入前に台数や配置、死角を比べられる「RobotBrain」の検証デモ7種を公開(2026年10月8日)
https://prtimes.jp/main/html/rd/p/000000220.000080352.html
関連リリース:スペースデータ、ロボットが失敗する条件を比べられる物理シミュレーションデモ9種を公開(2026年10月14日)
https://prtimes.jp/main/html/rd/p/000000229.000080352.html
関連リリース:スペースデータ、布や液体の揺れ、接触の力を比べられる物理シミュレーションデモ6種を公開(2026年10月20日)
https://prtimes.jp/main/html/rd/p/000000237.000080352.html
今後の展望
スペースデータは、ロボットの成否を分ける条件を物理シミュレーションで確かめる題材を、生物が感覚と身体の情報を使って動く仕組みも含めて拡充し、RobotBrainの導入前検証に生かしていきます。個別の現場の条件に合わせた検証については、お問い合わせフォームよりご相談ください。
株式会社スペースデータについて
株式会社スペースデータは、宇宙を誰もが活用できるインフラへと変える「宇宙の民主化」を使命に、宇宙をはじめとするあらゆる空間の知能化(MAKE SPACE INTELLIGENT)に取り組むテクノロジースタートアップです。
空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする「空間知能」の技術を活用して、宇宙開発から都市開発、防災、安全保障まで、次の未来を支えるデジタルプラットフォームの構築を国内外で進めています。
スペースデータの公式サイトでは、「NEWS」にて最新の取り組みや発表をご紹介しています。詳細は https://spacedata.jp/news をご覧ください。
社名:株式会社スペースデータ
代表:佐藤航陽
所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
資本金:15億1300万円
事業内容:宇宙開発に関わる投資と研究
NEWS:https://spacedata.jp/news
LinkedIn:https://www.linkedin.com/company/spacedatajp/
採用情報:https://www.wantedly.com/companies/spacedata/projects
本件に関するお問い合わせ
下記のお問い合わせフォームからご連絡ください。
すべての画像
- 種類
- 商品サービス
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発ネットサービス
- 関連リンク
- https://spacedata.jp
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
