スペースデータ、横風や吊り荷の揺れを比べるドローンの物理シミュレーションデモ3種を公開
〜横風の中での位置保持、荷物を吊り下げた搬送、床付近での高度保持の3つの場面で、制御や指令の違いが飛び方に与える影響を簡易な物理モデルでシミュレーション〜
株式会社スペースデータ(本社:東京都港区、代表取締役社長:佐藤航陽、以下「スペースデータ」)は、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」で想定する導入前検証の考え方を示す、ドローンの物理シミュレーションデモ3種を公開しました。横風を受けたときの位置のずれ、吊り下げた荷物の揺れ、床に近づいたときの浮き方の変化を対象に、制御の仕組みや指令の出し方を変えた2つの場合を同じ条件で比べられます。各デモの内容は、専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介しています。
背景
人手不足を背景に、設備の点検や定点観測、物資の搬送などでドローンの活用が広がっています。一方で、ドローンの飛び方は機体の性能だけでは決まりません。横風が続けば機体は流され、荷物を吊り下げて運べば機体が止まった後も荷物は揺れ続け、床の近くでは同じ推力の指令でも機体が浮き上がりやすくなります。周囲の条件と制御の組み合わせを見ずに、現場での飛行が安定するかどうかを判断することは困難です。
こうした認識のもと、スペースデータは、ロボットの動作が成功するか失敗するかを分ける条件を、導入前に関係者が同じ画面で確かめられる物理シミュレーションデモを開発しています。今回公開した3種は、いずれも機体や環境の条件をそろえたうえで、制御の仕組みや指令の出し方を変えた2つの場合(AとB)を比較し、位置や高度のずれ、荷物の揺れの違いを物理計算で示すことを共通のテーマにしています。
公開したドローンの物理シミュレーションデモ3種
GustLab(横風の中での位置保持)/SlingLab(吊り荷の揺れの抑制)/GroundLab(床付近での高度保持)
1. GustLab|横風の中での位置保持

概要:設備の点検や定点観測を想定し、空中で位置を保つドローンが持続する横風を受ける場面を比べるデモです。機体と風の条件は共通のまま、位置のずれと速度に応じて機体を傾けて押し返す制御(PD制御)の場合(A)と、残った位置のずれを積み重ねて押し返す働き(積分項)を加えた制御(PID制御)の場合(B)を比べます。持続する横風の中では、PD制御だけでは位置のずれが残りやすく、積分項がそのずれを打ち消す方向に働きます。2つの場合について、位置のずれの時間変化、機体の傾き、推力・重力・横風の力の関係を示します。風が止んだ後に元の位置へ戻る様子も比べられます。横風による力の大きさ、機体の質量、推力の指令を変えたときの推力の追従の速さは、個別に変えられます。
2. SlingLab|吊り荷の揺れの抑制
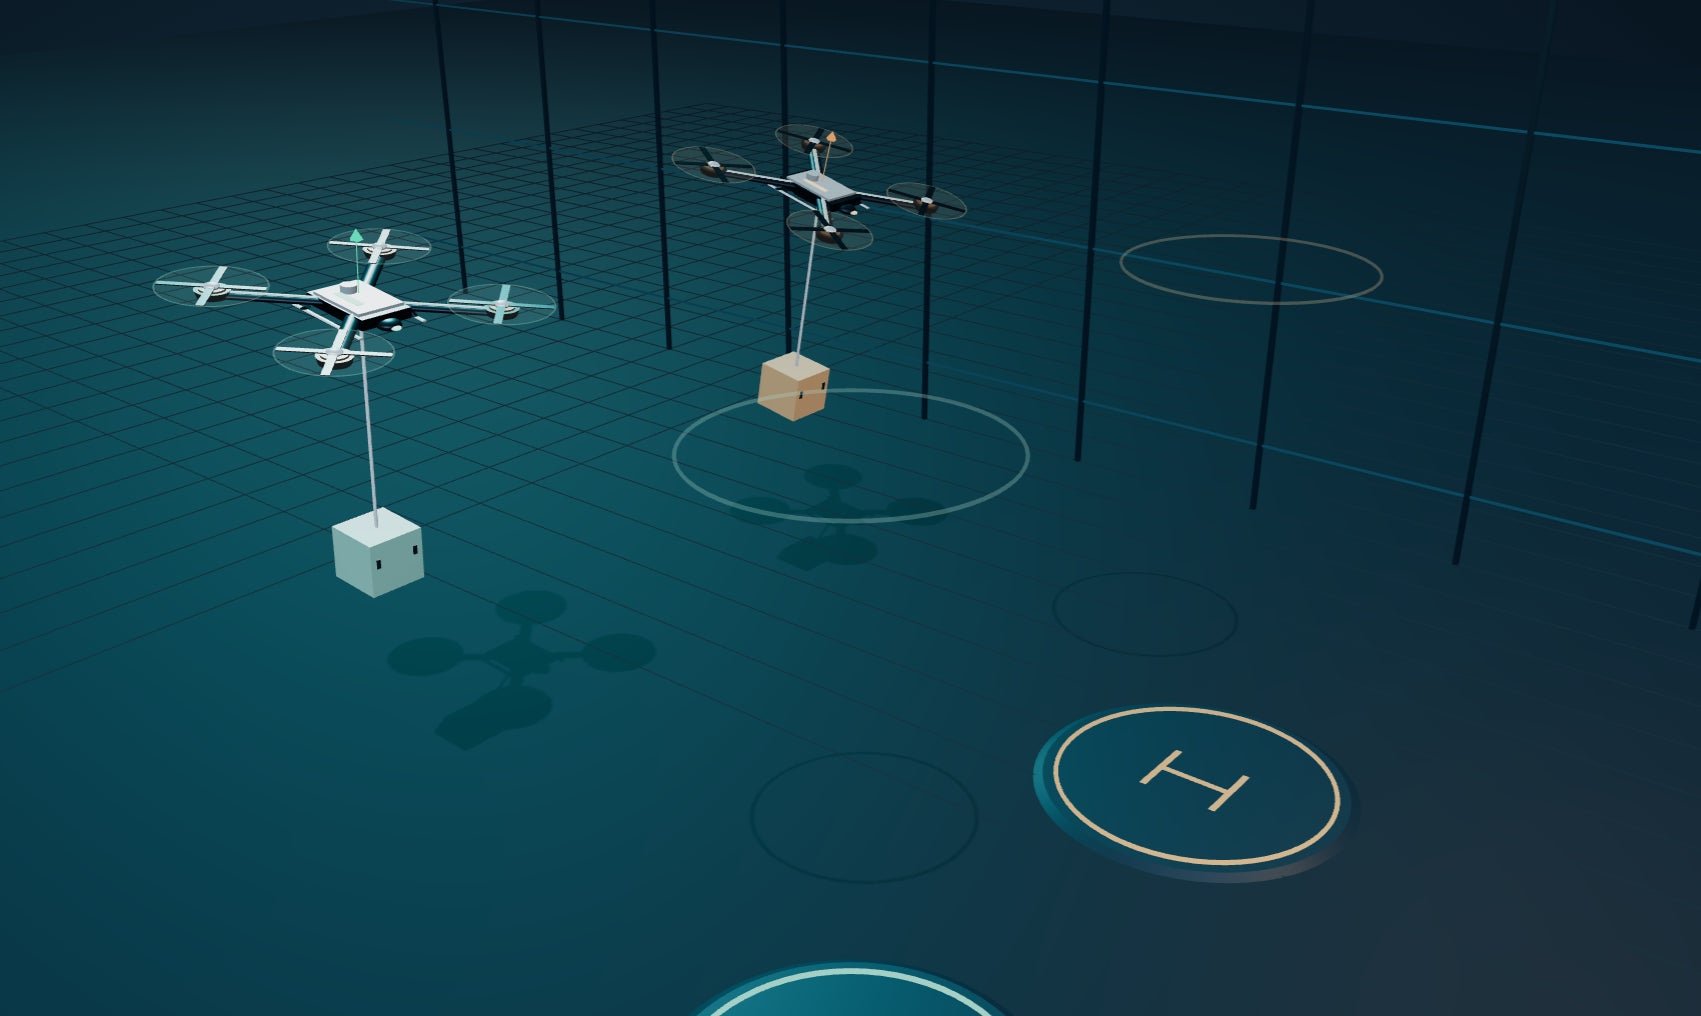
概要:物資の搬送や吊り下げたセンサーでの計測を想定し、ドローンが荷物を吊り下げて移動し、停止する場面で、停止後に残る荷物の揺れを比べるデモです。索の長さと移動距離は共通のまま、通常の移動指令の場合(A)と、「入力整形」を使う場合(B)を比べます。入力整形は、移動の指令を半分ずつに分け、一方を、モデルで想定した荷物の揺れの周期の半分だけ遅らせて重ねることで、残る揺れを抑える方法です。2つの場合について、荷物の振れ角、機体の横方向の加速度、停止後に残る揺れの大きさを示します。Bでは揺れが抑えられますが、到着までの時間が延びる点もあわせて比べられます。索の長さ、移動距離、元の移動にかける時間は個別に変えられます。
3. GroundLab|床付近での高度保持

概要:床付近の点検や着陸前の低空での高度保持を想定し、ドローンが降下して床の近くで高さを保ち、再び上昇する場面を比べるデモです。床に近づくほど同じ推力の指令でも機体を持ち上げる力が増える「地面効果」を可視化しています。高度を保つ制御は共通のまま、地面効果を見込まない場合(A)と、床からの高さに応じて推力の指令を下げる補正を加えた場合(B)で、低空での高度のずれ、実際にかかる推力の合計、推力の増加率を示します。ローターの半径、推力の指令を変えたときの推力の追従の速さ、地面効果の強さを表す係数は個別に変えられます。
デモの紹介ページ
RobotBrain Concept & Catalog「物理実験」:https://catalog.robotbrain.space/#catalog
RobotBrainについて
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新します(Real to Sim)。
URL:https://catalog.robotbrain.space/
関連リリース:スペースデータ、ロボットの現場実装基盤「RobotBrain」を提供開始(2026年10月1日)
https://prtimes.jp/main/html/rd/p/000000218.000080352.html
関連リリース:スペースデータ、ロボットの導入前に台数や配置、死角を比べられる「RobotBrain」の検証デモ7種を公開(2026年10月8日)
https://prtimes.jp/main/html/rd/p/000000220.000080352.html
関連リリース:スペースデータ、ロボットが失敗する条件を比べられる物理シミュレーションデモ9種を公開(2026年10月14日)
https://prtimes.jp/main/html/rd/p/000000229.000080352.html
関連リリース:スペースデータ、ドローン・人型・四足・アームの物理シミュレーションデモ5種を公開(2026年10月15日)
https://prtimes.jp/main/html/rd/p/000000231.000080352.html
関連リリース:スペースデータ、布や液体の揺れ、接触の力を比べられる物理シミュレーションデモ6種を公開(2026年10月20日)
https://prtimes.jp/main/html/rd/p/000000237.000080352.html
今後の展望
スペースデータは、人型ロボットやドローンなど機種を問わず、現場でロボットの成否を分ける条件を物理シミュレーションで確かめる題材を拡充し、RobotBrainの導入前検証に生かしていきます。個別の現場の機体や環境の条件に合わせた検証については、お問い合わせフォームよりご相談ください。
株式会社スペースデータについて
株式会社スペースデータは、宇宙を誰もが活用できるインフラへと変える「宇宙の民主化」を使命に、宇宙をはじめとするあらゆる空間の知能化(MAKE SPACE INTELLIGENT)に取り組むテクノロジースタートアップです。
空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする「空間知能」の技術を活用して、宇宙開発から都市開発、防災、安全保障まで、次の未来を支えるデジタルプラットフォームの構築を国内外で進めています。
スペースデータの公式サイトでは、「NEWS」にて最新の取り組みや発表をご紹介しています。詳細は https://spacedata.jp/news をご覧ください。
社名:株式会社スペースデータ
代表:佐藤航陽
所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
資本金:15億1300万円
事業内容:宇宙開発に関わる投資と研究
NEWS:https://spacedata.jp/news
LinkedIn:https://www.linkedin.com/company/spacedatajp/
採用情報:https://www.wantedly.com/companies/spacedata/projects
本件に関するお問い合わせ
下記のお問い合わせフォームからご連絡ください。
すべての画像
- 種類
- 商品サービス
- ビジネスカテゴリ
- システム・Webサイト・アプリ開発ネットサービス
- 関連リンク
- https://spacedata.jp
- ダウンロード
- プレスリリース素材
このプレスリリース内で使われている画像ファイルがダウンロードできます
